Вступление
Робот-солдат почти всегда рисуется человекоподобным. Это единственная форма, которую выбирают не из требований, а из двух внешних обстоятельств: среда построена под человека, и гуманоидов уже делают массово под склад и сборку.
Оба обстоятельства настоящие. Двери, лестницы, приставные лестницы, люки, рукоятка, спусковой крючок, сиденье водителя — всё сделано под наши пропорции. Машина с человеческой кинематикой работает с существующим арсеналом и существующей техникой без переделки ни того ни другого. А серия, которую оплатил гражданский рынок, делает такую машину дешевле любой специальной разработки.
Но ни один из доводов не про бой. Первый — про совместимость с уже построенным миром. Второй — про производство. Прямохождение под огнём остаётся худшей из схем: высокий силуэт, две точки опоры, отдача некуда, падение при отказе одного привода.
Дальше — попытка пройти задачу с другого конца. Не выбрать форму и подобрать к ней обоснование, а взять требование и смотреть, что оно отбрасывает. Процедура одна на обе главы: сформулировать, что машина обязана делать; перебрать варианты; назвать, какое требование убивает каждый; посмотреть, что осталось.
Половина текста — про отброшенное. Это и есть содержание: про удачное решение написать легко, ценность в том, какие ветки закрылись и почему.
Вторая глава прогоняет ту же процедуру на другой среде — Марс, планетная база с людьми. В конце — разбор чужого концепта, профессионально поданного и сделанного без процедуры, как контрольный пример.
Глава 1. Бой
Требование
Три вещи, из которых считается всё остальное.
Войти. Проём, порог, лестничный марш с разворотом на площадке, оконный проём, ход сообщения. Всё, что не проходит габаритом, из штурма выпадает.
Стрелять вверх. В городе и в замкнутом объёме стреляют вверх и в стороны чаще, чем прямо. Верхние этажи, чердак, лестничный пролёт, и главная сегодняшняя угроза — дрон над машиной.
Уцелеть достаточно долго, чтобы окупиться. Не выжить — окупиться. Это разные требования, и второе строже.
Отброшено
1. Восемь ног
Исходная интуиция: много ног — много устойчивости и живучести. Схема отпадает по четырём причинам. Пример — паукообразные.
Приводы. Восемь ног по три степени свободы — 24 привода против 12 у четвероногого. Масса, цена, потребление и 24 точки отказа в самой обстреливаемой зоне.
Энергетика. Ходьба уже проигрывает колесу по цене транспортировки в разы. Больше ног — больше работы фазы переноса и потерь на удержание позы. Ресурс шагающих машин меряется часами, восьминогий срежет его ещё.
Инверсия. Много ног означает статическую устойчивость, а это старое решение, а не идеал. Гексаподы уверенно ходили в 1980-х: при статической устойчивости управление разваливается на почти независимые ноги. Бегающие машины с динамической устойчивостью Райберт показал в тех же 1980-х, но в поле динамически устойчивый четвероногий вышел только в 2000-х (BigDog, 2005), когда вычислители и приводы догнали задачу. Восемь ног покупают устойчивость ценой скорости и массы там, где современное управление даёт то же самое на четырёх.
Габарит. Восемь ног разносятся вбок, иначе смысла в восьми нет. Опорный контур широкий — машина не проходит в проём 80 см, не разворачивается на лестничной площадке, не влезает в траншею. Требование «войти» закрывает схему полностью.
Биология тут же: ни одно наземное позвоночное не использует для передвижения больше четырёх конечностей. Паукообразные — до двухсот граммов. Оговорка честная: предел членистоногих задан экзоскелетом и трахейным дыханием, а не числом ног. Но по позвоночным аргумент держится отдельно — четыреста миллионов лет отбора при свободной морфологии дали максимум четыре.
2. Универсальная машина
Каждое требование добавляет массу и объём, а масса и объём платятся во всех остальных режимах, не только в своём. Универсальная машина дороже суммы требований — не по экономике, по компоновке.
Обратный вывод — «значит, разделение по задачам» — не следует автоматически. Разделение платит отдельными линиями, отдельной логистикой, отдельным обучением, отдельным запасом частей, и на поле нужный тип регулярно оказывается не там.
Работающее третье: общая платформа, сменные модули. Единое шасси, разные надстройки. Так сделаны Boxer, Stryker, семейства машин на танковом шасси — БРЭМ, ИМР, мостоукладчик, минный трал.
Уточнение по уровню модульности. Сменный манипулятор на плече тащит за собой силовую раму, приводы, уплотнения и становится самым нагруженным и самым слабым стыком машины. Стандартизировать надо запястье: сменный инструмент лёгкий. Полезный набор на деле короткий — схват, резак или пробойник, установка заряда, перенос груза. Это один и тот же рычаг с разным концом.
3. Гибрид «колесо на ноге»
Колёса на концах ног снимают энергетическое возражение: катиться по проходимому грунту дёшево, шагать только через препятствие. Решение конвергентное и уже воплощённое — ANYmal на колёсах, Boston Dynamics Handle.
Что его убивает в бою и на Марсе одинаково:
Неподрессоренная масса в худшей точке. Момент инерции маха растёт как масса на квадрат длины, динамика шага портится.
Колесо — плохая стопа. Точечный контакт, нечем зацепиться за кромку вертикальной ступени. Нужен стопорящийся обод или пятка со смещением, и то и другое — масса.
Двойная плата. Ты платишь массой колёс на машине, которая большую часть времени шагает, и массой ног на машине, которая большую часть времени катится.
Критерий решения простой: посчитать долю маршрута по проходимому грунту. Больше девяноста процентов — ноги не окупаются, ставь колёса и обходи препятствия. Меньше половины — колёса балласт. Гибрид оправдан в узкой полосе между этими долями.
4. Гусеница и колесо внутри здания
Реально воюющие наземные аппараты — гусеничные и колёсные: THeMIS, украинские комплексы. В поле это правильно. Внутрь здания они не идут: лестничный марш с вертикальными ступенями и разворотом на площадке 1,2 × 1,2 м колесу и гусенице закрыт.
5. «Маленький танк»
Сходимость к бронированной машине выглядит убедительно — первая машина 1916 года решала похожую задачу: провести огневую точку через простреливаемое поле к траншее.
Ломается на трёх проверках.
Броня не масштабируется. Броня — это площадь, то есть L². Полезный объём — L³. Если бы толщина уменьшалась вместе с машиной, доля брони в массе оставалась бы постоянной. Но толщина не масштабируется вообще: осколок и бронебойная пуля требуют одних и тех же миллиметров стали независимо от размера машины. При корпусе 60 см плита 20 мм — треть массы, и под ней нет места. Такая машина защищена от осколков и стрелкового, и всё. От кумулятивной БЧ дрона — принципиально нет.
Жёсткий обод отменяет скорость. Без упругости весь профиль грунта идёт на подвеску и на начинку. Отсюда либо тихий ход, либо ломается оборудование.
Возврат к «входить». Черепаха подходит к зданию и останавливается. В проём не влезает, на второй этаж не поднимается. Это опять машина поддержки снаружи.
Порядок величин для полевой машины при этом получается разумный: 1,5–3 т, экипажа нет, значит нет объёма под человека, нет обзорных приборов, нет люков, силуэт вдвое ниже. Шесть-восемь мотор-колёс — не ради проходимости, ради живучести: ход при потере одного-двух колёс, меньше удельное давление, танковый разворот без трансмиссии.
6. Дорогая машина в комнате
Самое важное отбрасывание, и оно не морфологическое.
Внутри здания нет ни дистанции, ни укрытия, ни возможности уклониться — трёх вещей, на которых держится выживаемость любой дорогой платформы. Машина поражается с трёх метров зарядом, который стоит как пачка чипсов. Всё вложенное — броня, башня, манипулятор, батарея — теряется в первой же комнате.
Внутрь идёт то, что не жалко. Это отбрасывает не конкретную схему, а целый класс: «робот-солдат» как дорогая универсальная единица.
7. Смена центрального модуля как способ получить городскую машину
Ширину машины задают не корпус, а колёса или ноги и их разнос. Восемь колёс под три тонны — около двух метров по внешним кромкам. Хоть «яйцо» сверху, хоть «огурец» — в дверь не идёт. Чтобы узкий корпус имел смысл, шасси должно сузиться до 70 см, а это уже другое шасси: другая колея, другая масса, другая опрокидываемость.
Унифицировать нужно комплектующие, а не платформу: батарейный формат, привод мотор-колеса, шина данных, вычислитель, интерфейс рабочего органа, канал связи. Это уровень семейства машин, а не сменных секций.
Что осталось
Из требования «войти» плюс «стрелять вверх» плюс «не быть дорогим внутри» выпадает разделение на два класса.
Снаружи — дорогое. Полевая или городская машина поддержки: 1,5–3 т, 6–8 мотор-колёс, броня от осколков и стрелкового, башня с возвышением, инженерный манипулятор, кассета дронов и ретранслятор. Габарит перестаёт быть определяющим, появляется место под батарею и броню.
Внутрь — расходное. Штурм помещений решается количеством, а не машиной. Узкое место у роя — не боевая часть и не платформа, а две вещи, которых в типовом списке «дрон-разведчик, дрон-ликвидатор, заряд» нет:
Ретранслятор. Железобетон с арматурной сеткой экранирует. Затухание на межэтажном перекрытии на 2,4–5,8 ГГц измеряется десятками дБ; два-три перекрытия или пара несущих стен снимают канал полностью. Без наземного аппарата, который садится в проёме и работает узлом сети, рой распадается на одиночек в первой же комнате. Летающий разведчик внутри хуже наземного: пыль после первого подрыва убивает оптику и забивает винты, поток в замкнутом объёме отражается от стен.
Вскрыватель. Закрытая дверь останавливает рой полностью.
И требование, которое обязано быть в проекте, а не в эксплуатационной инструкции: поведение при потере канала. Автономный терминальный участок внутри здания означает применение без человека в объёме, где нет линии соприкосновения, а есть смешанное присутствие. Возврат, ожидание или самоблокировка — выбор конструктора, но выбор должен быть сделан.
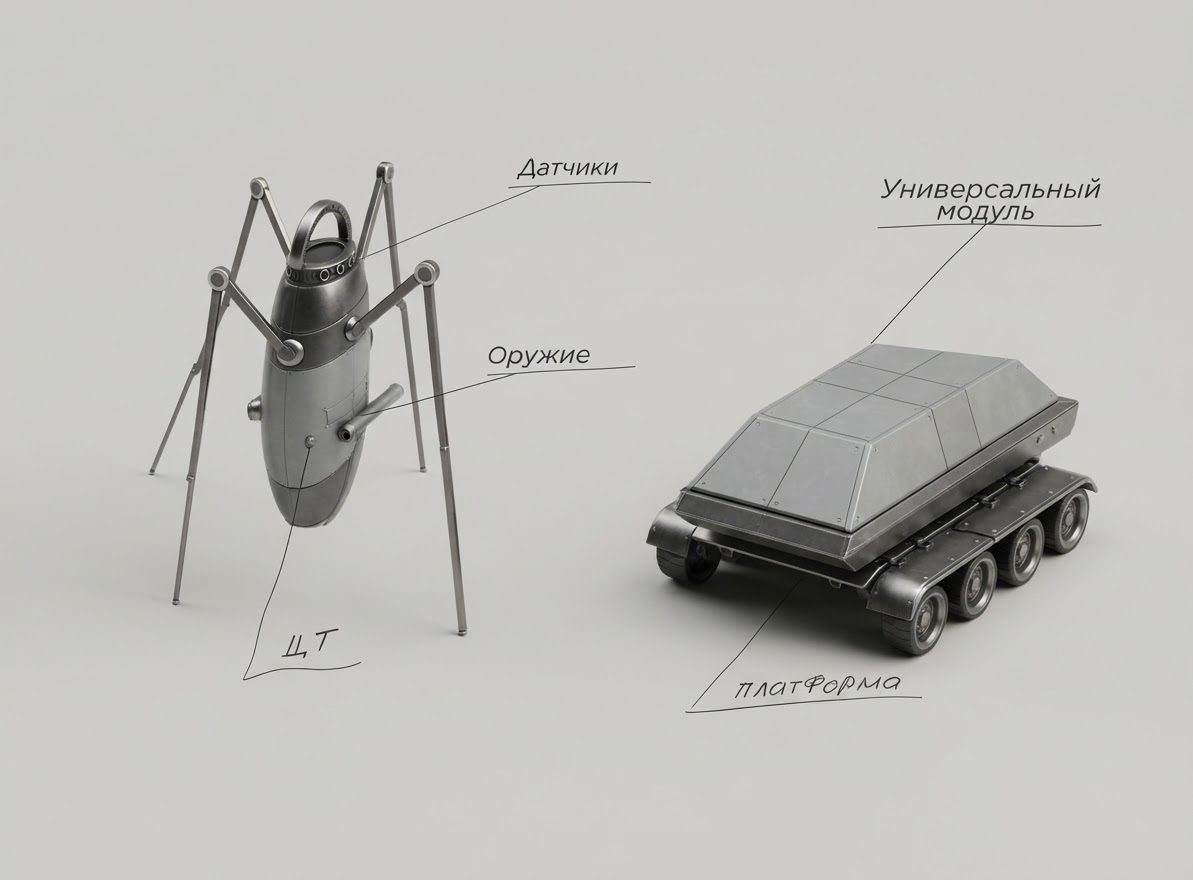
Между ними — вертикальная машина. Есть задачи, которые не решает ни колесо снаружи, ни расходный дрон внутри: подняться по маршу, пройти шахту, коллектор, чердак, подвал, осмотреться и дать ретрансляцию. Под них и выводился «огурец» (см. Приложение А).
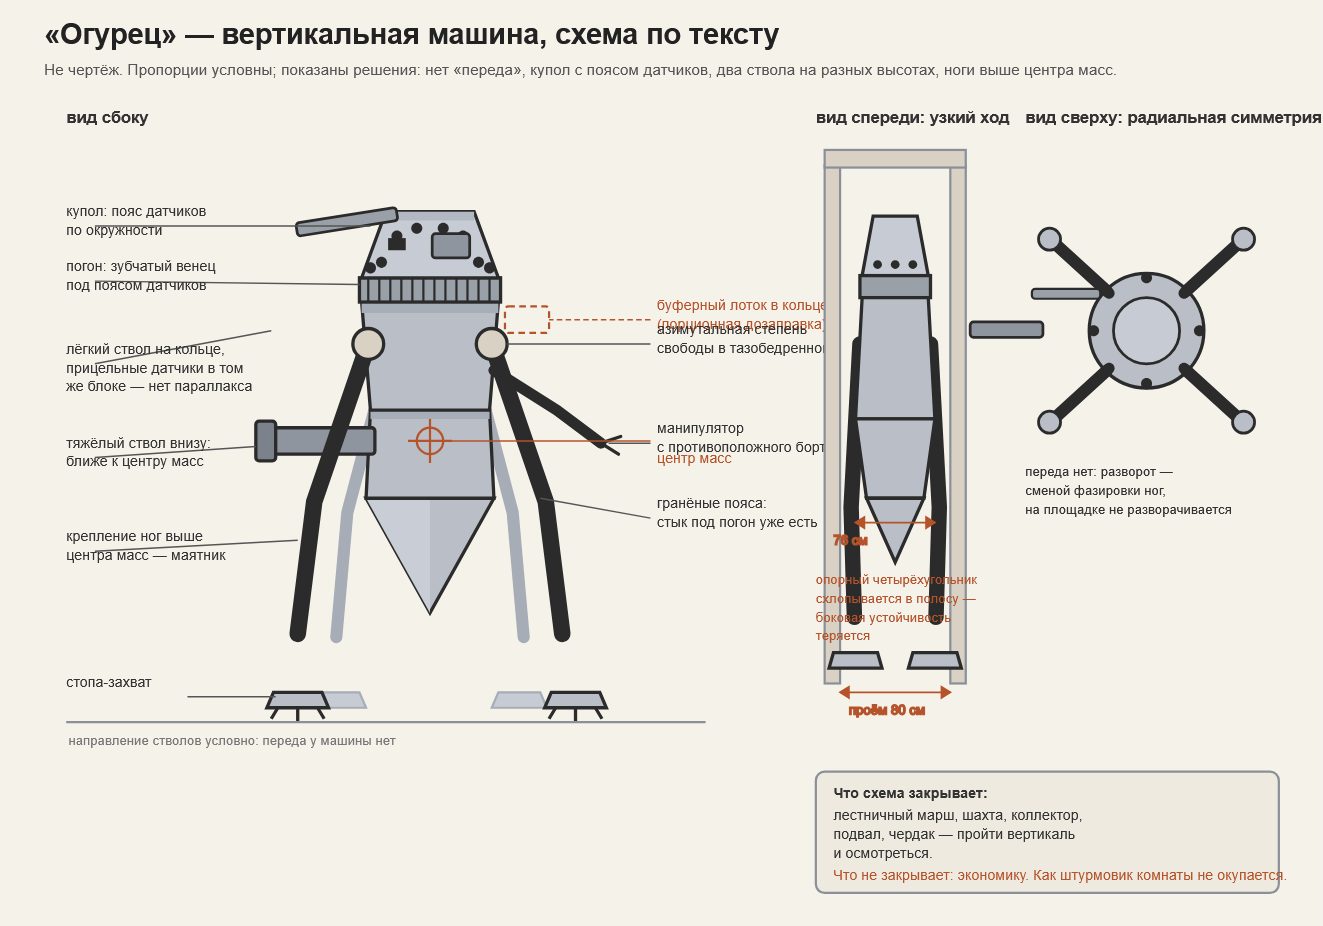
Ключевое решение схемы — не в форме корпуса, а в отказе от понятия «перёд». Радиально-симметричная машина разворачивается сменой фазировки ног, а на лестничной площадке не разворачивается вообще: она просто идёт в новую сторону. Требуется дополнительная степень свободы по азимуту в тазобедренном шарнире. Задача разворота на тесной площадке снимается целиком, а не сдвигается.
Отсюда следствия, которые уже не выбираются:
Если переда нет, датчики обязаны быть круговыми и оружие тоже. Поворотный купол с поясом датчиков и погон под ним становятся необходимостью.
Крепление ног выше центра масс даёт маятниковую устойчивость: корпус возвращается в отвес сам, восстанавливающий момент растёт с отклонением, стабилизация пассивная. Плата — раскачивание на переступании, гасить активно.
Два ствола на разных высотах. Внизу тяжёлое: ближе к центру масс, отдача в жёсткую часть корпуса, короткий путь подачи от боеукладки, настильный огонь по проёмам и стенам. Наверху лёгкое, на кольце вместе с прицельными датчиками: малый импульс, быстрое наведение, верхняя полусфера. Совмещение верхнего ствола с датчиками в одном блоке убирает параллакс — куда смотрит купол, туда и ствол. Попутно: попадание, выбившее один ствол, не разоружает машину.
Подача ленты наверх — место, где схема упирается в механику. Лента через вращающийся погон закручивается, трётся о кромки проёма или рвётся. Три обхода: рукав по оси вращения (ось занята куполом, придётся смещать датчики на юбку); буферный лоток в кольце с порционной дозаправкой в фиксированном азимуте; ограничение сектора ±270° с петлёй рукава. Буферный лоток снимает заодно и электрический токосъёмник: через кольцо не проходит ничего, кроме механики и данных. Гильзы и пустая лента — сброс наружу, второй рукав вниз убивает весь выигрыш.
Что схема не закрывает. Дорогая машина в объёме остаётся дорогой машиной в объёме. Геометрия решена, экономика нет. «Огурец» хорош для лестничной клетки, подвала, коллектора, шахты, чердака — там, где надо пройти вертикаль и осмотреться. Как штурмовик комнаты он не окупается, и никакая доработка этого не меняет.
Глава 2. Марс
Требование
Инфраструктурный довод в пользу гуманоида здесь почти исчезает. На Земле человекоподобие оправдано тем, что мир уже построен под человека. На Марсе такого мира нет — он будет построен под то, что туда привезут. Форма выбирается свободно.
Четыре условия, из которых считается машина.
Пыль. Частицы порядка микрона, острые, не окатанные — воды, чтобы их обкатать, нет. Абразивны, лезут во все щели, заряжаются трибоэлектрически и в разрежённом воздухе разряжаются плохо, поэтому липнут намертво.
Энергия. Глобальные бури приходят раз в несколько марсианских лет и держатся неделями, закрывая солнце. Opportunity после бури 2018 года не вышел на связь: убила его не буря, а темнота и холод. InSight в 2022-м умер от осевшей на панели пыли.
Ремонт. Есть люди — есть кому чинить. Это меняет всю экономику машины.
Безопасность рядом с человеком. Прокол скафандра смертелен. Ограничение усилия, аварийный останов, предсказуемые траектории, никакой автономии в зоне присутствия.
Отдельно — требование, которого нет, хотя его все рисуют. Ураган не опрокинет ничего. Ветер разгоняется до сотни километров в час и быстрее, но давление около 6 мбар, плотность атмосферы примерно в семьдесят раз меньше земной. Напор идёт как плотность на квадрат скорости, значит сто километров в час дают силу как земные двенадцать-тринадцать. Устойчивость к ветру не проектируется вообще. Сцена, где буря валит ракету, — выдумка, и автор это признавал.
Отброшено
8. Гуманоид
Три десятка открытых шарниров в абразивной наэлектризованной пыли — тридцать мест, где машина умрёт. Требование «пыль» закрывает схему само, без дополнительных доводов.
Довод про интуитивное телеуправление человеческой кинематикой на Марсе не работает: задержка сигнала до Земли четыре-двадцать минут, управление в реальном времени невозможно. При базе с экипажем оператор сидит рядом, задержки нет — но ему безразлична ходовая, ему важны руки, а руки у любой схемы можно сделать человеческими.
9. Солнечные панели как основной источник
Следует прямо из требования «пережить бурю». Нужен радиоизотопный источник или большой буфер. Панели — вспомогательный контур.
10. Четвероногий без отдельных рук
Задача колонии — не ходить, а работать: соединять, крутить, подключать, собирать. Четвероногий, у которого две передние конечности заняты работой, стоит на двух — в этот момент он и есть двуногий, только с худшей базой.
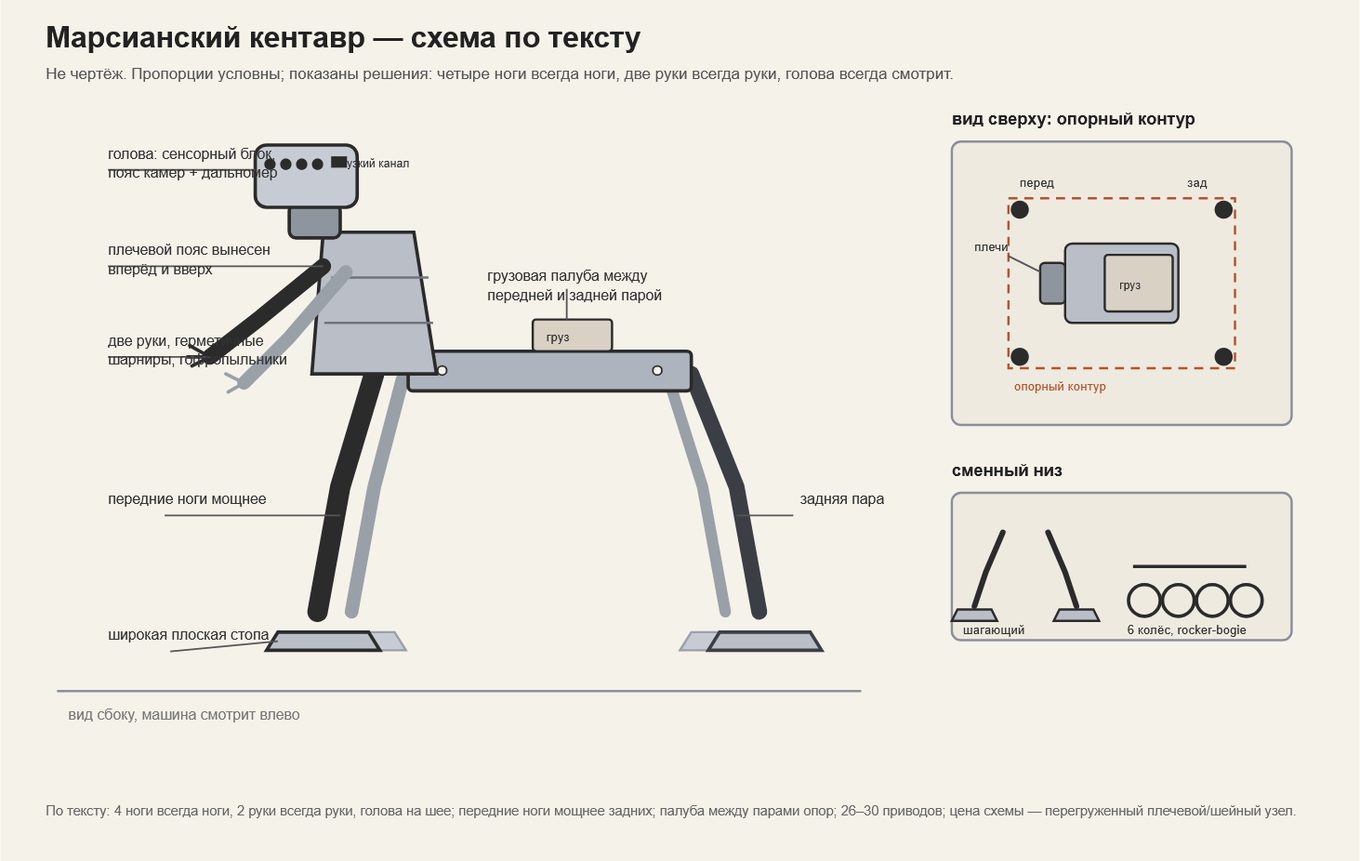
Отсюда схема кентавра: четыре ноги всегда ноги, две руки всегда руки, голова всегда смотрит. Ничего не переключается, ничего не отваливается в неудачный момент. Плата — шесть конечностей вместо четырёх, около 26–30 приводов.
Обратный пример — RoboSimian (JPL, соревнования DARPA 2013–2015): четыре одинаковые конечности, каждая и нога, и рука. Разделение по функции честнее переменных конечностей — за счёт массы.
11. Автоматический быстросъём шасси
Пока людей нет, смена низа требует стойки или второй машины: верх не может разобрать сам себя, руки на верхней части. Плюс разгерметизация открытого силового стыка при каждой смене.
С людьми и гермопомещением требование снимается: фланец на болтах и тали в мастерской надёжнее любого автоматического узла. Снаружи машина работает грязной, внутри обслуживается чистой.
12. Два полных аппарата вместо сменного шасси
Считается сравнением: стоимость второго верха против стоимости поста смены плюс простои. Верх — самая дорогая часть: манипуляторы, шея, вычислитель, связь. На Марсе, где масса доставлена с Земли, выигрывает сменное шасси. На земной базе, где железо дешёвое, — два аппарата.
Что осталось
Верх один на обе версии. Плечевой пояс вынесен вперёд и вверх над передней парой опор: руки работают перед машиной, она подходит к объекту вплотную, не наступая на него. Две руки с уплотнёнными шарнирами, гофрированные пыльники на каждом сочленении.
Голова на шее, а не на корпусе. Шея — не украшение: заглянуть сверху, посмотреть за угол, контролировать собственную руку во время работы, смотреть назад не разворачиваясь. Голова — сенсорный блок с поясом камер по окружности и отдельным узкопольным каналом с дальномером. Совмещение зоны обзора с рабочей зоной рук снимает параллакс.
Спина — грузовая палуба между передней и задней парой опор. Груз попадает в центр опорного контура и не нагружает одну пару. Длина палубы ограничена базой: удлинишь корпус ради груза — вырастет момент на спине.
Низ сменный. Шагающий — для неподготовленного рельефа и препятствий. Колёсный шестиколёсный на качающихся балансирах — для маршрутов: приводы в ступицах, один вращающийся вал, одно уплотнение, всё остальное внутри. Колесо — единственный движитель, который умеет быть герметичным. Нога — три шарнира на открытом воздухе, каждый уплотняется отдельно.
Болезнь колеса на Марсе — не пыль, а грунт. Spirit увяз в рыхлом песке и там остался. Curiosity пробил алюминиевые колёса об острые камни: реголит не окатан, кромки режут. Отсюда больший диаметр, ширина, толстый обод, схема rocker-bogie.
Чего сменное шасси не закрывает: манипуляторы и шея торчат наружу на любом низу. Уплотнить их так же аккуратно, как ступицу, не выйдет. Это цена того, что машина работает руками.
Передние ноги мощнее задних. При работе руками нагрузка уходит вперёд-вниз, передняя пара принимает опрокидывающий момент. Одинаковые ноги — ошибка компоновки.
Перегруженное сечение. Погон шеи, два плечевых узла, передние тазобедренные — всё в одном месте. Та же проблема пояса, что у «огурца», только переехала вперёд. Проверяется в объёме, не на виде.
Контрольный пример
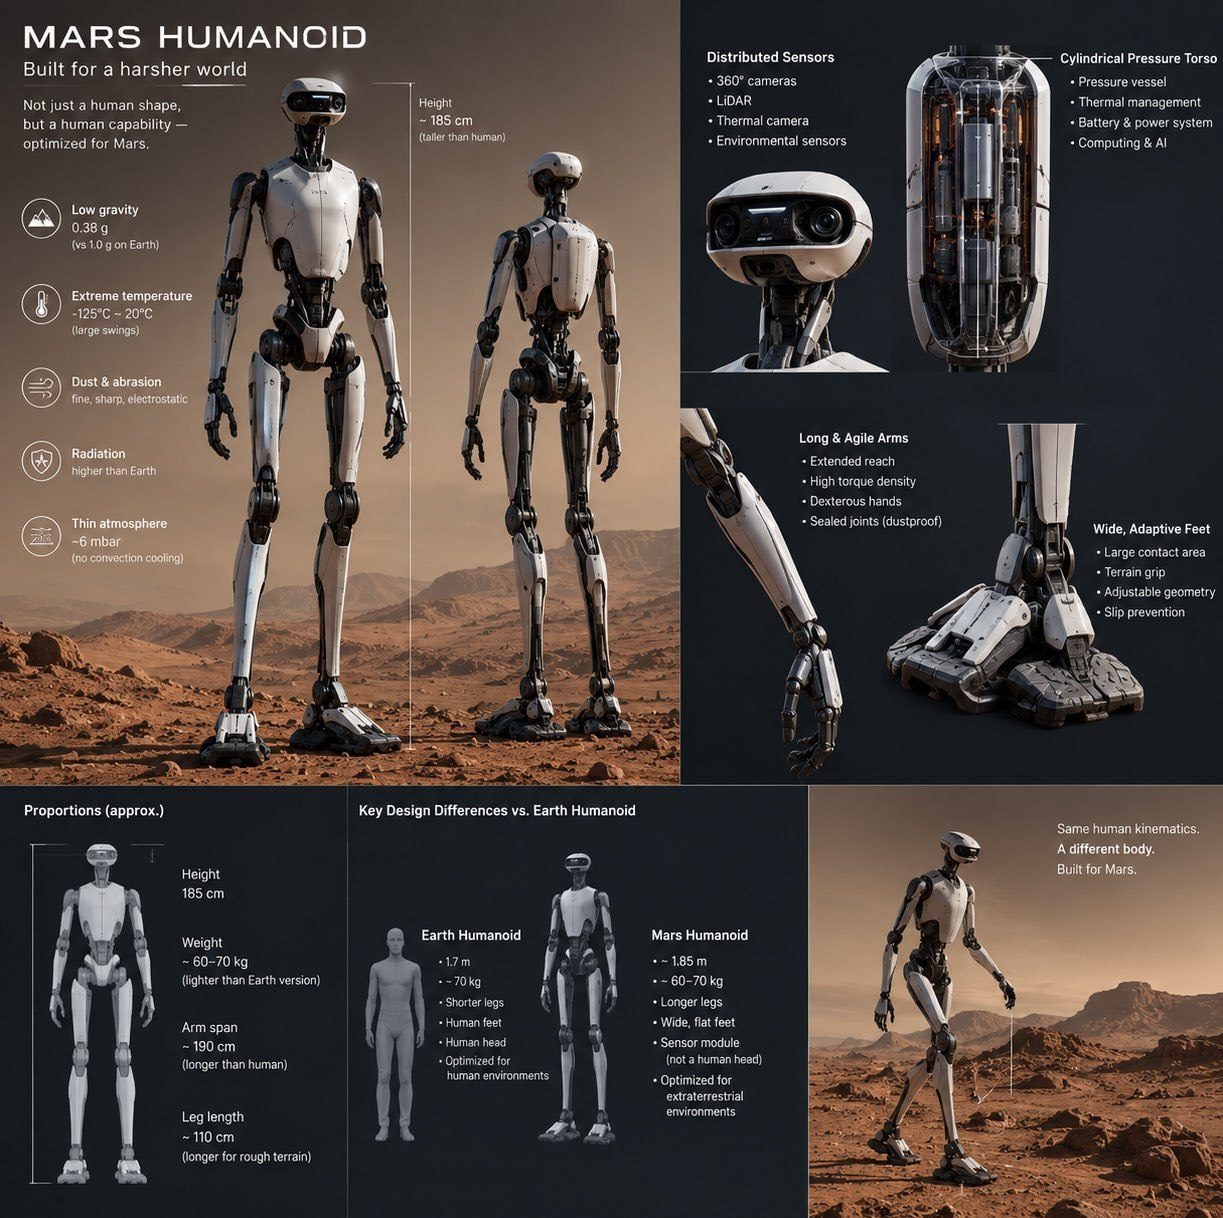
Плакат «Mars Humanoid». Автор неизвестен, картинка ходит по соцсетям как концепт-инфографика; по ряду признаков — декоративные псевдодетали в разрезе корпуса — скорее всего, сгенерирована нейросетью. Приводится как пример подачи концепта без процедуры.
Материал подан профессионально и выглядит убедительно. Разбираю его по той же процедуре, по которой строились обе главы, — не ради разноса, а потому что отсутствие процедуры снаружи почти не видно.
Требования названы и не использованы. Пять условий перечислены — гравитация 0,38 g, температура от −125 до +20, пыль, радиация, атмосфера ~6 мбар. Ни одно не доведено до конструктивного следствия. Форма выбрана до требований, требования приписаны после.
Ни одна ветка не отброшена. Единственное сравнение — с земным гуманоидом, то есть с собой же. Четвероногий, колёсный, кентавр не рассмотрены и не отклонены. Ни одного «мы это рассмотрели и отказались потому-то».
Требование, работающее против решения, не названо. Абразивная наэлектризованная пыль и три десятка открытых шарниров — прямое противоречие. Плакат перечисляет пыль как условие и рисует машину, для которой пыль хуже всего.
Дефицитный ресурс отсутствует. «Батарея и питание» строчкой в списке. При −125 °C и бурях, закрывающих солнце на недели, энергия — главный параметр, из которого считается остальное.
Цифры подогнаны. Рост 185, размах рук 190, длина ноги 110, масса 60–70. Каждая с «~», каждая — человеческая пропорция с поправкой. Ни одна не выведена из нагрузки, момента или энергобаланса.
Задача не сформулирована. «Human capability» — не задача. Что машина делает руками, с каким усилием, на каком вылете, сколько часов подряд. Без этого руки нельзя спроектировать, их можно только нарисовать.
Логика на плакате при этом последовательная — и обрывается на полпути. Там прямым текстом сказано: голова не человеческая, а сенсорный модуль; стопа широкая плоская вместо человеческой; ноги длиннее человеческих. Каждое отличие — отказ от человеческого в пользу задачи. Если голова и стопа не обязаны быть человеческими, почему обязаны быть две ноги.
Ответ, скорее всего, тот же, что и в боевой главе: серия. Марсианский вариант — адаптация готовой гуманоидной платформы, а не проектирование под 0,38 g. Дешевле переделать существующее.
Это законное инженерное решение. Незаконно — выдавать его за вывод из марсианских условий.
Итог
Процедура одна: требование → перебор → что каждое требование убивает → что осталось. Две среды дали две разные машины, и это не недостаток инженерии.
Требования расходятся не по бедности решений, а по несовместимости критериев:
- броня против габарита;
- автономность против расходности;
- универсальность против серии;
- герметичность против проходимости по вертикали.
Разделение оказалось вынужденным, а не выбранным.
Универсальность проигрывает не по деньгам, а по компоновке: каждое требование добавляет массу, которая платится во всех остальных режимах. Поэтому унифицировать надо не платформу, а комплектующие и интерфейсы — и это единственная универсальность, которая окупается.
Человеческая форма нужна там, где мир уже человеческий. Как только среда своя — поле, здание, Марс — она проигрывает первой же честной процедуре.
И то, что осталось незакрытым, стоит назвать вслух, а не сгладить:
- Пояс «огурца»: четыре тазобедренных узла, погон и рукав подачи в одном сечении.
- Ход в тазобедренном шарнире между разведённой и сведённой позой — почти трёхкратная разница по размаху. Один шарнир или два.
- Экономика вертикальной машины в замкнутом объёме.
- Ретранслятор и вскрыватель входа для роя.
- Поведение при потере канала.
Постскриптум. Совпадение
Статья была закончена, когда китайская компания PHYMI показала рекламный ролик своего робота Sagi. Смотреть его приятно: машина развозит по офису забытые вещи, ждёт лифт, подаёт кофе, выгружает коробки из фургона и садится рядом с курьером передохнуть.
Компоновка знакомая. Четыре ноги, над передней парой человеческий торс с двумя руками, голова на длинной шее, за торсом грузовой ящик над опорами. Это кентавр из второй главы, почти узел в узел. Плечевой пояс вынесен вперёд и вверх, руки работают перед машиной. Шея наклоняет голову к рабочей зоне, когда руки что-то берут. Груз лежит над опорным контуром, а не свисает с кормы.
Отличие одно, и оно выведено из среды так же честно, как всё остальное. Вместо сменного низа у Sagi колесо на конце каждой ноги. На Марсе нога и колесо разведены по разным шасси, потому что колесо там единственный движитель, который удаётся загерметизировать, а пыль убивает открытые шарниры. В офисе пыли нет. Есть ровный пол и время от времени ступени, порог, бордюр, и менять низ посреди маршрута негде. Поэтому оба режима собраны в одной ноге: по полу едет, на лестнице шагает.
В первой главе такой гибрид отброшен, и критерий там назван: если проходимый грунт занимает больше девяноста процентов маршрута, ноги не окупаются — ставь колёса и обходи препятствия. Офис по этой доле почти целиком ровный пол, и по критерию Sagi должен был бы просто ездить. Критерий молча предполагал, что препятствие можно объехать. Лестницу в здании объехать нельзя: короткий участок маршрута закрыт для колеса совсем, и доля пути здесь ничего не решает. Решает другое — есть ли на маршруте хоть одно препятствие, которое колесо не берёт и которое не обойти. Плата за гибрид в офисе тоже меньше, чем в бою: брони нет, скорости малые, неподрессоренная масса на конце ноги не бьёт по ресурсу так, как под обстрелом. Это поправка к критерию первой главы, и пришла она от Sagi, а не из самой статьи.
Ноги дают ещё одну вещь, которой в статье нет. Сложив их, машина опускает торс до уровня сидящего человека и работает с ним вровень. Высота рабочей зоны регулируется ходовой частью, отдельный подъёмник не нужен.
Приятно, когда незнакомые люди на другом конце света приходят к той же схеме. Но доверять этому совпадению стоит с поправками.
Кентавр в робототехнике не новость. Centauro из Итальянского института технологий (IIT, Istituto Italiano di Tecnologia) показали в 2018 году: колёсные ноги и торс с руками, для работы в зонах аварий. Мотив давно ходит по отрасли, и полной независимости вывода ни у кого нет, у меня тоже.
Скорее всего, сработал и довод серии, тот же, что у гуманоидов в первой главе. Колёсно-шагающие четвероногие платформы и гуманоидные торсы с кистями уже выпускаются как отдельные изделия. Посадить одно на другое — самый короткий путь к машине, которая и ходит, и работает руками. Насколько Sagi выведен из требований, а насколько собран из готового, по ролику не понять.
Ролик рекламный и постановочный. Скорости, грузоподъёмности, времени работы в нём нет. Не видно, работает машина сама или с оператором. Новостные пересказы называют производство серийным, но подтверждения этому нет. Известно, что компания основана в 2026 году и в сентябре получила почти сто миллионов долларов в посевном раунде.
Вторая поправка — к «Итогу». Там сказано, что человеческая форма нужна там, где мир уже человеческий. Офис — человеческий мир в чистом виде: двери, лифты, столы, кофейные стаканы. И даже здесь человеческой осталась только верхняя половина. Руки и голова — потому что полки, ручки и чужие руки находятся на человеческой высоте. Две ноги не прошли и здесь. Точнее так: среда диктует форму той части машины, которая с ней работает, а не той, которая по ней ходит.
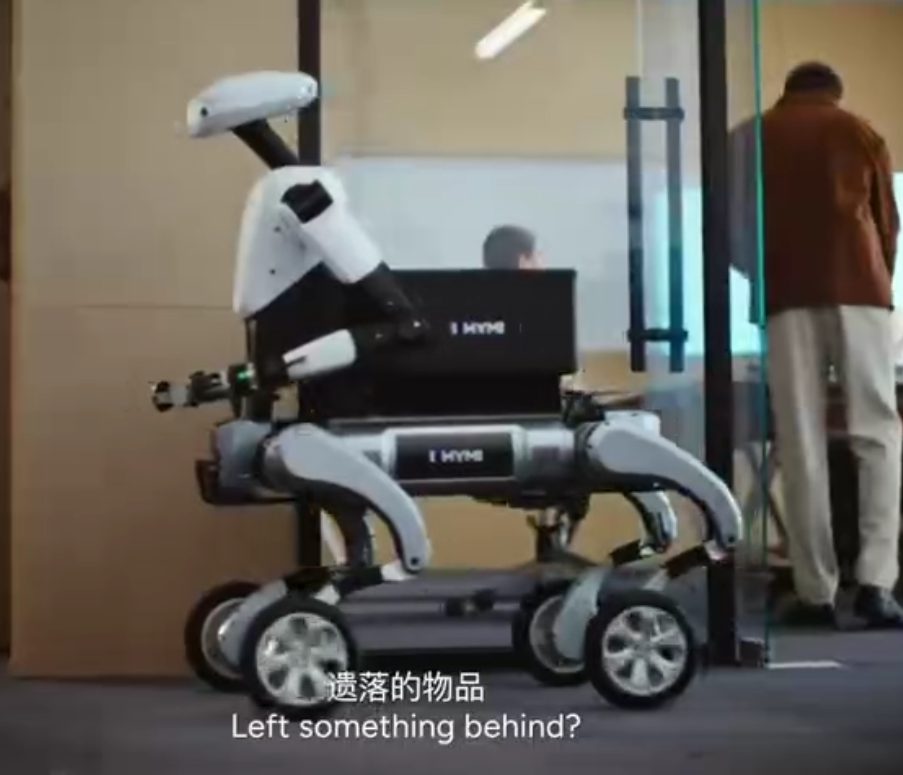
Стоп-кадр из рекламного ролика PHYMI. Sagi в офисе.
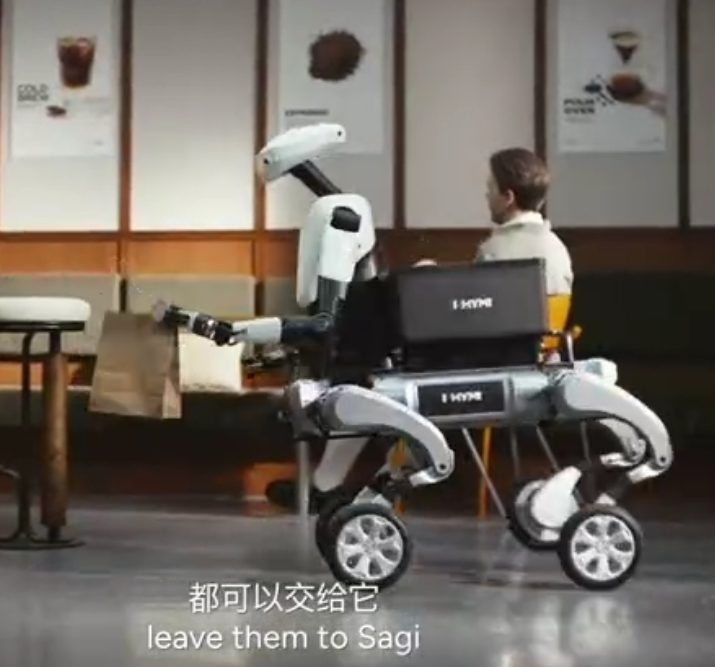
Стоп-кадр из рекламного ролика PHYMI. Доставка в кафе.
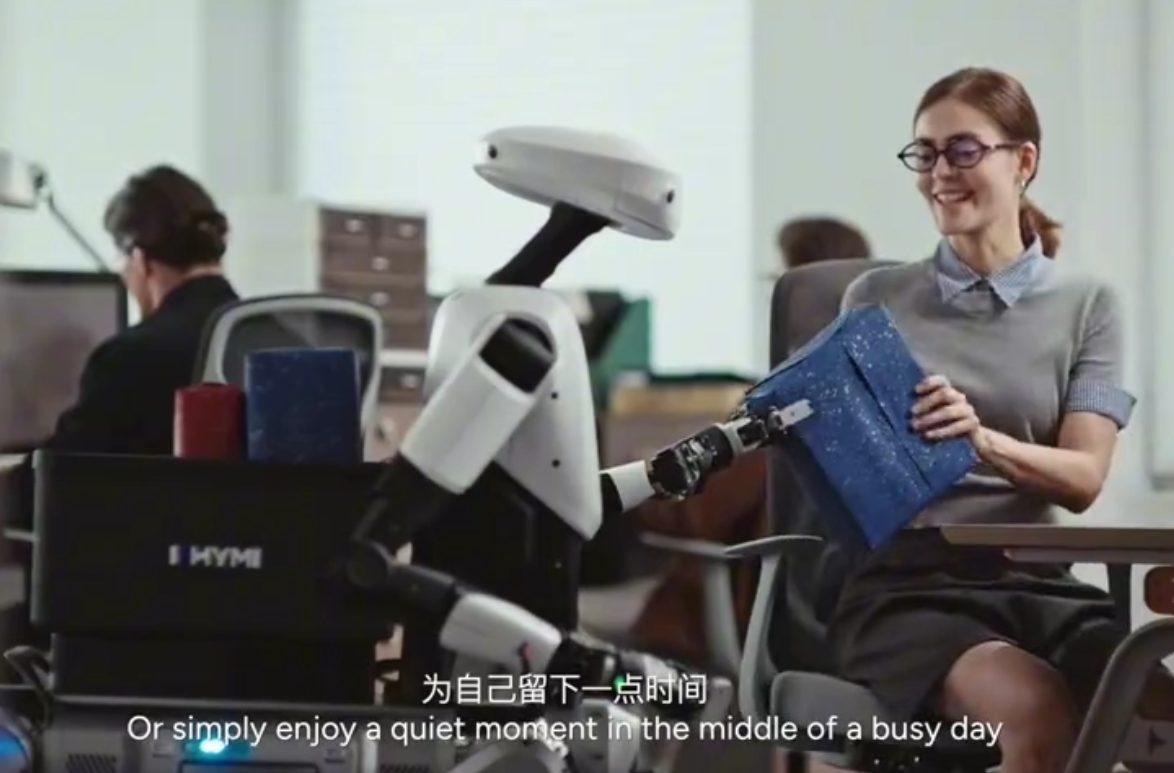
Стоп-кадр из рекламного ролика PHYMI. Передача папки.
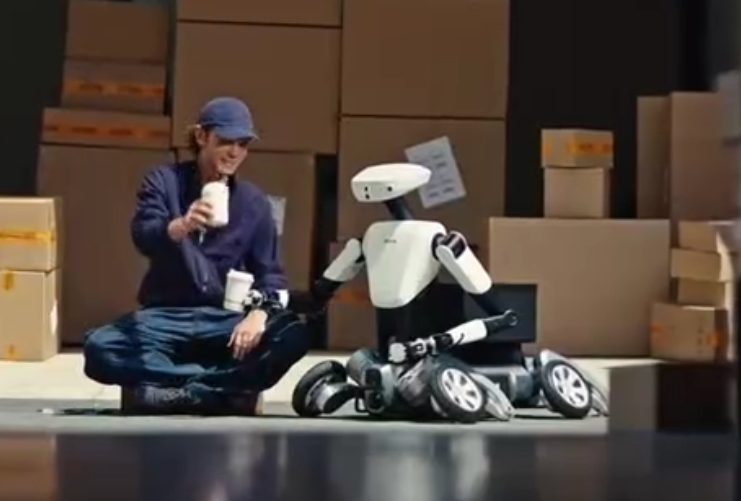
Стоп-кадр из рекламного ролика PHYMI. Ноги сложены, торс опущен.
Приложение А. Компоновки
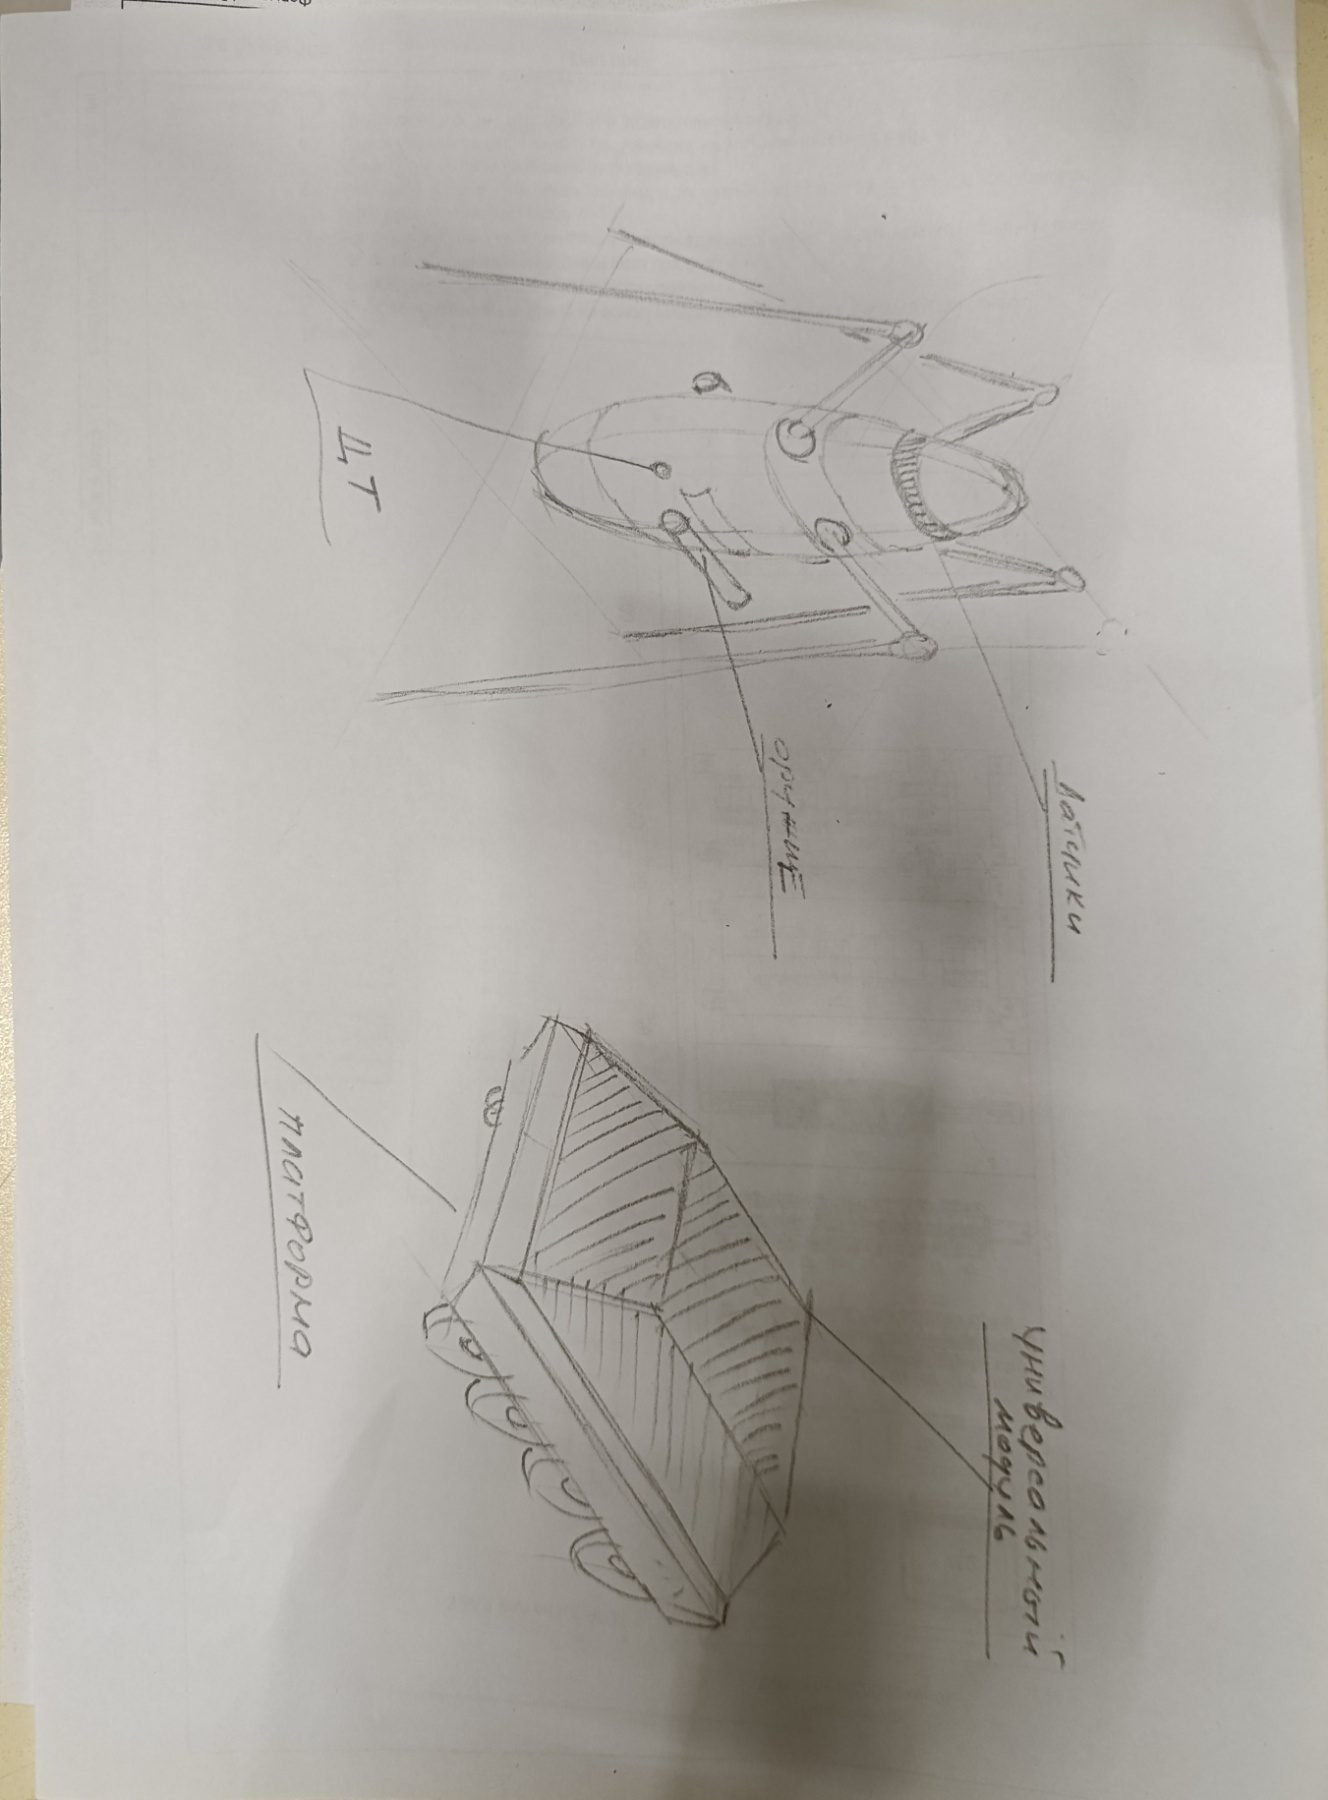
Первый эскиз. «Черепаха» и вертикальная машина на одном листе.
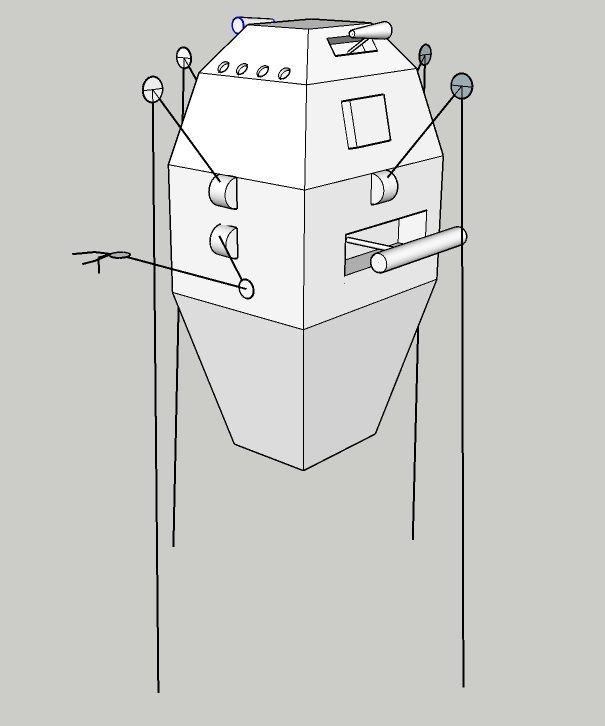
Объёмная болванка. Корпус собран из поясов с гранёными переходами. Стык между верхней усечённой пирамидой и средним поясом — готовое место под погон, резать ничего не нужно.
Приложение Б. Отрисовка: что теряется по дороге
Все изображения ниже — генерации нейросетей по текстовому описанию схемы. Ни один размер в них не выдержан, чертежами они не являются. Серия интересна другим: по ней видно, какие узлы модели воспроизводят, а какие выбрасывают.
Боевая машина
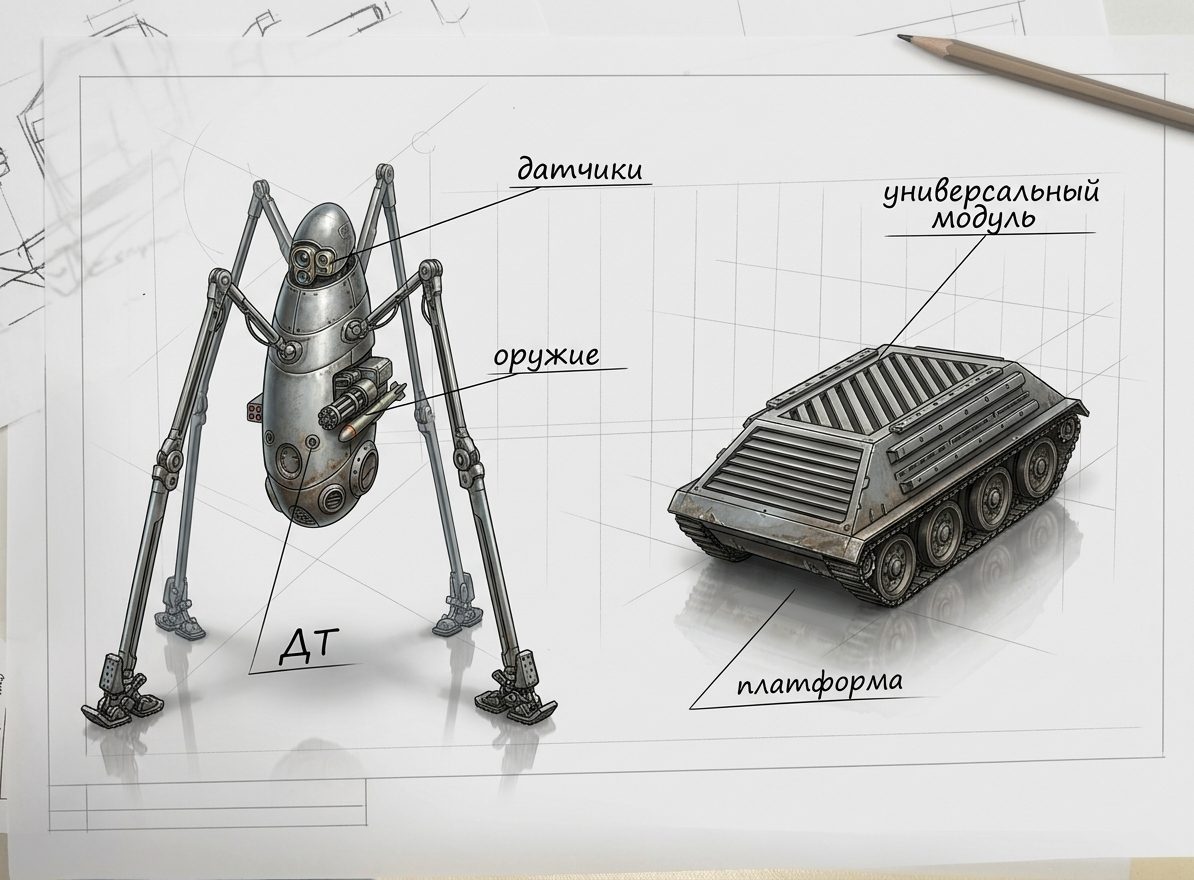
Отрисовка по карандашному эскизу. Силуэт схвачен, погон и поворотный купол исчезли — модель нарисовала внешний вид, сочленения пропали.
Купол с поясом датчиков вернулся. Оружие по-прежнему жёстко прирощено к борту, кольца нет, стопы выродились в точечные опоры.
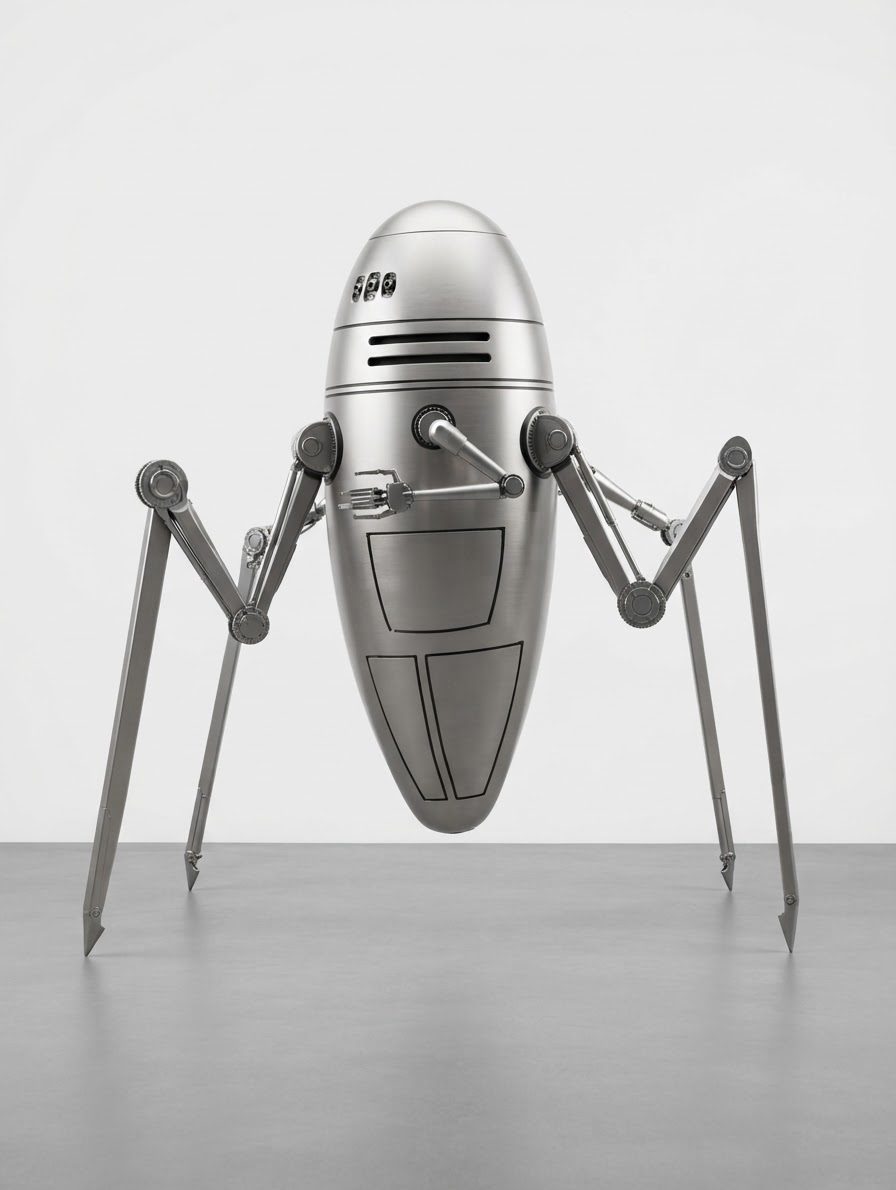
Регресс. Гранёность сгладилась в обтекаемую каплю, стыки поясов исчезли — резать негде. Красиво и бесполезно: чем эффектнее результат, тем меньше в нём принятых решений.
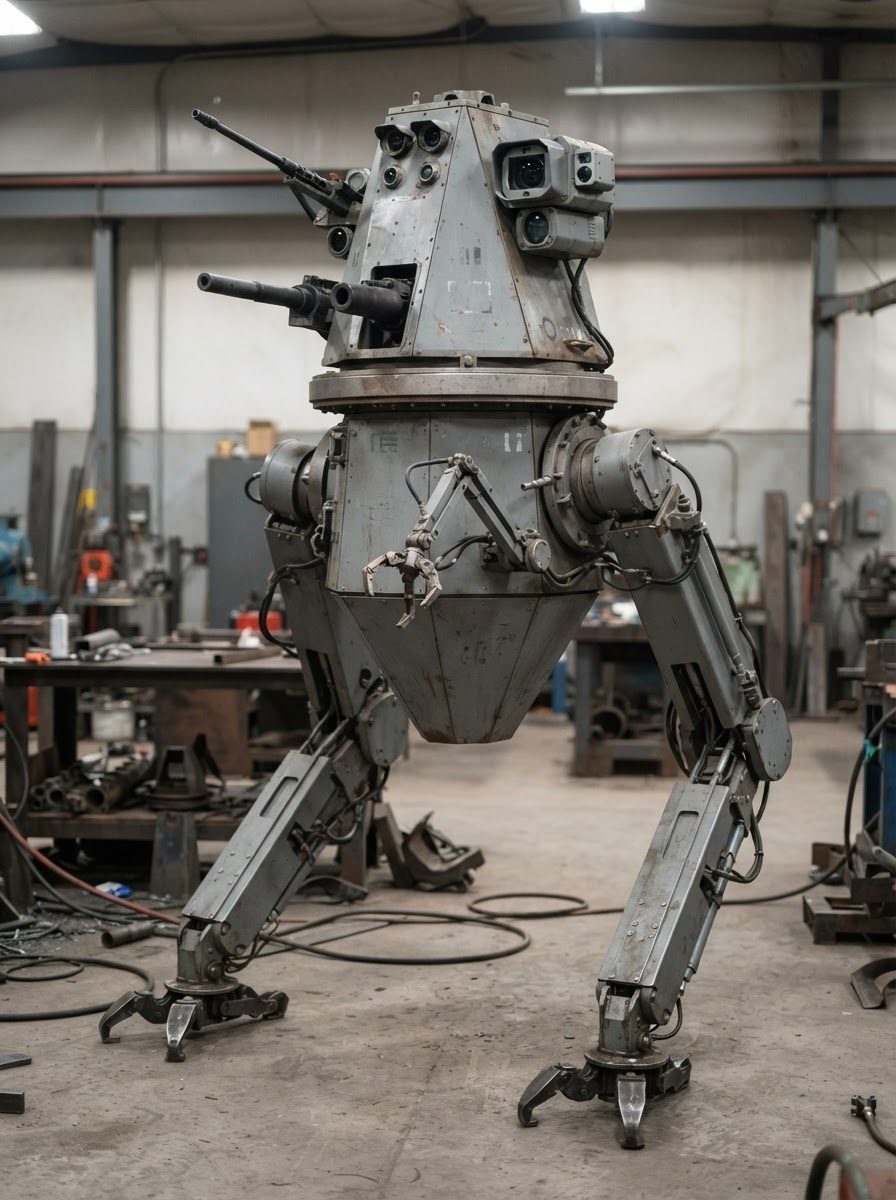
Погон наконец появился — массивный, с фланцем. Но ног стало две вместо четырёх: маятниковый подвес на двух опорах не работает.
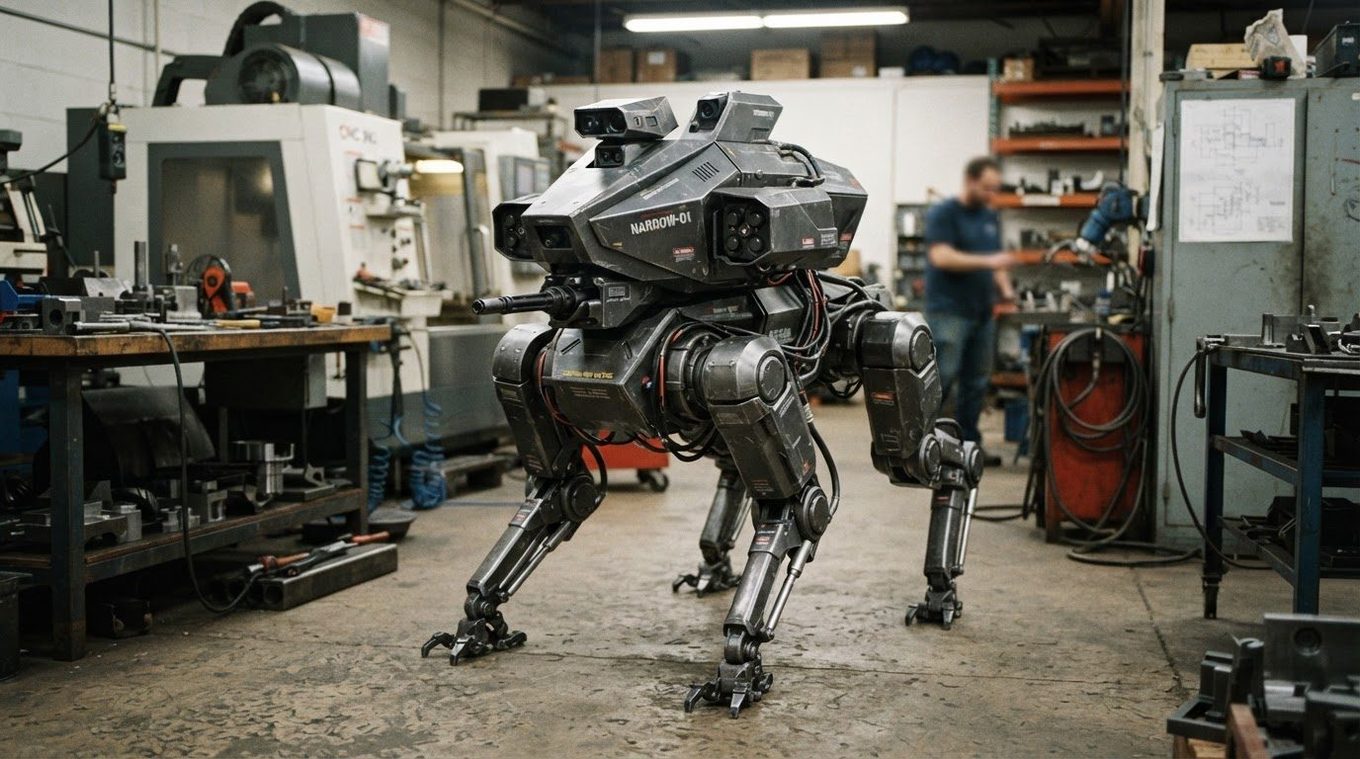
Другая модель. Фактура и детализация лучше, схема разрушена целиком: корпус горизонтальный, погона нет, датчики смотрят вперёд. Силуэт утянуло к знакомому образцу из массовой культуры.
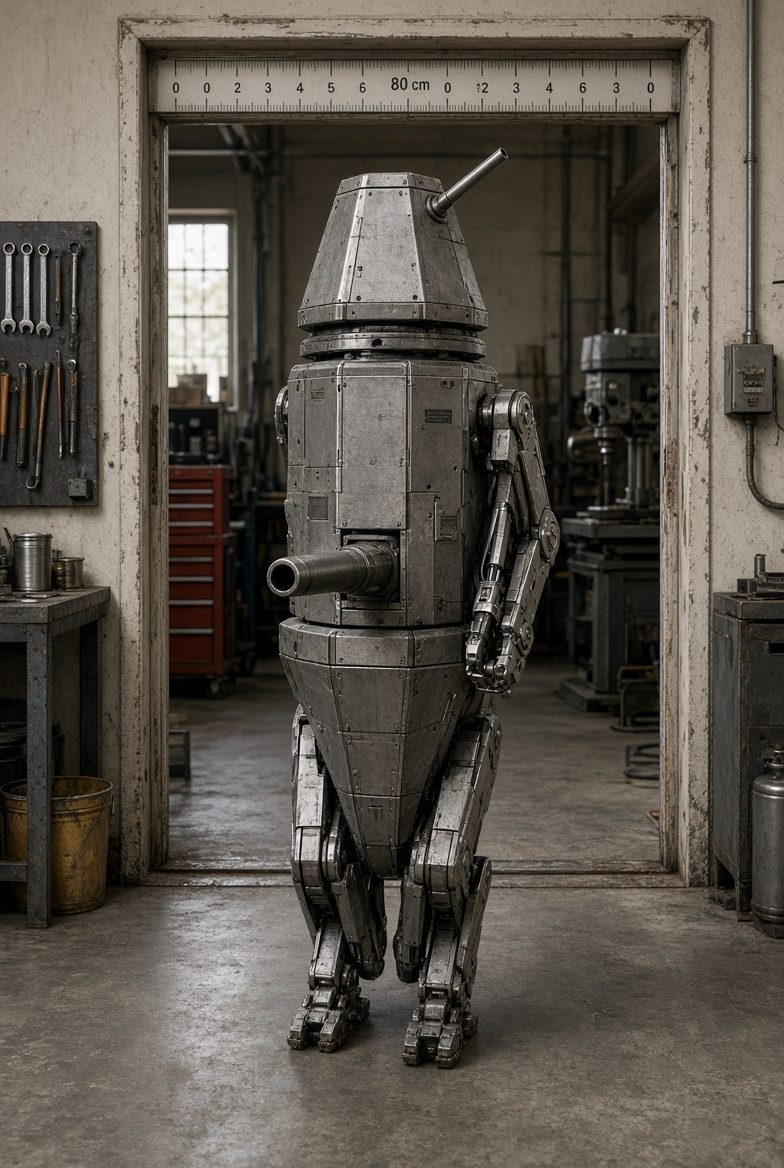
Свойство схемы, а не дефект отрисовки: в сведённом положении четвероногая машина неотличима от двуногой. Задние ноги прячутся за передними, поза становится вертикальной. Режим, решающий задачу прохода, визуально превращает машину в андроида.
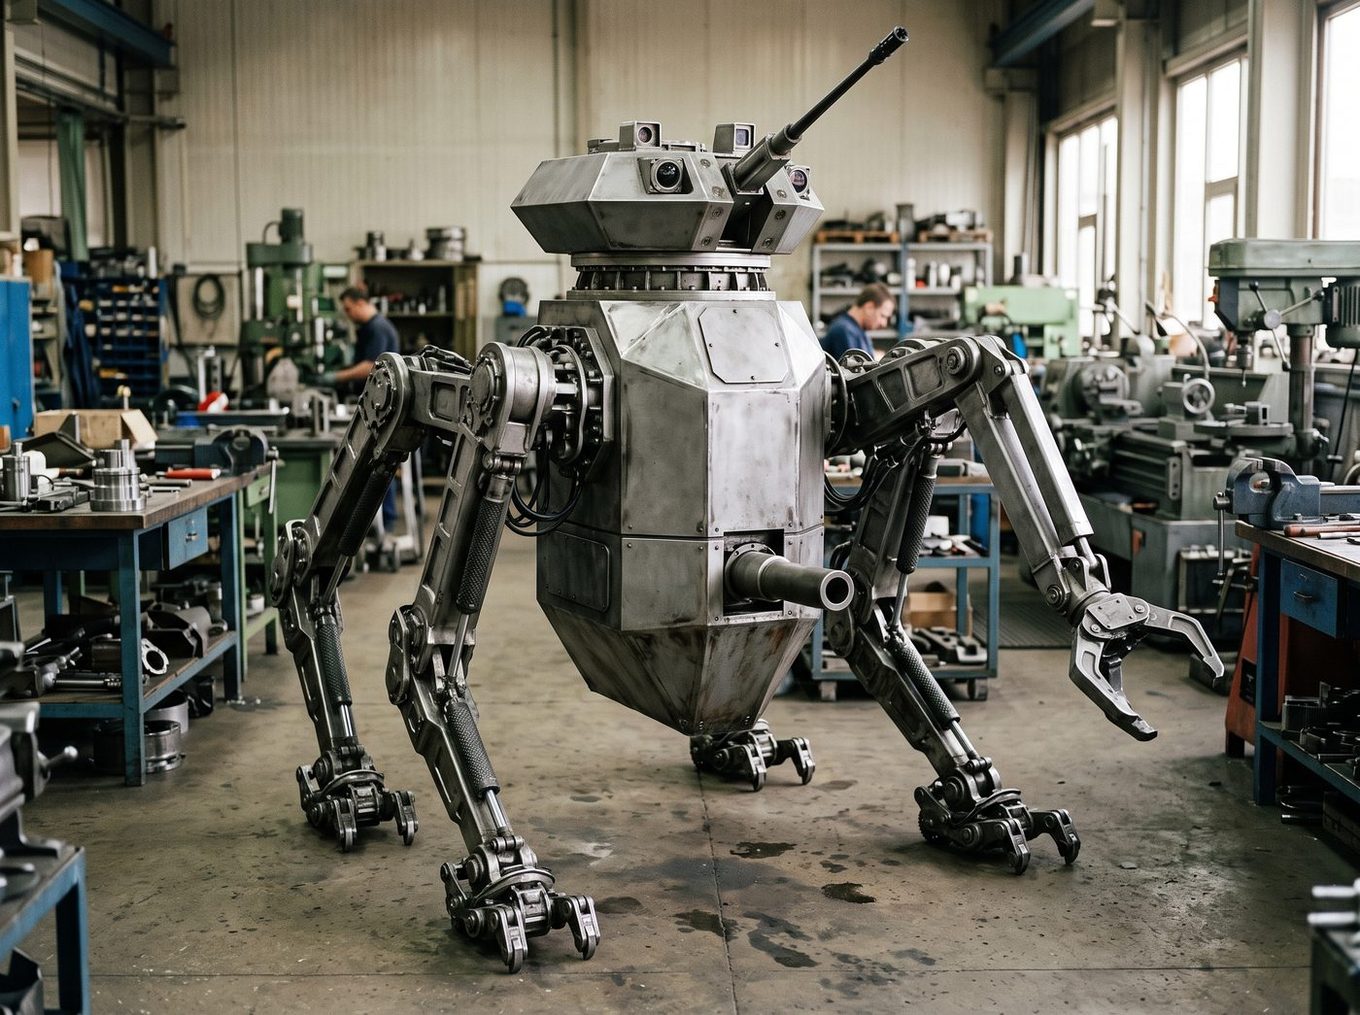
Четыре ноги, два ствола на разных высотах, погон с зубчатым венцом, стопы-захваты. Компоновка собралась.
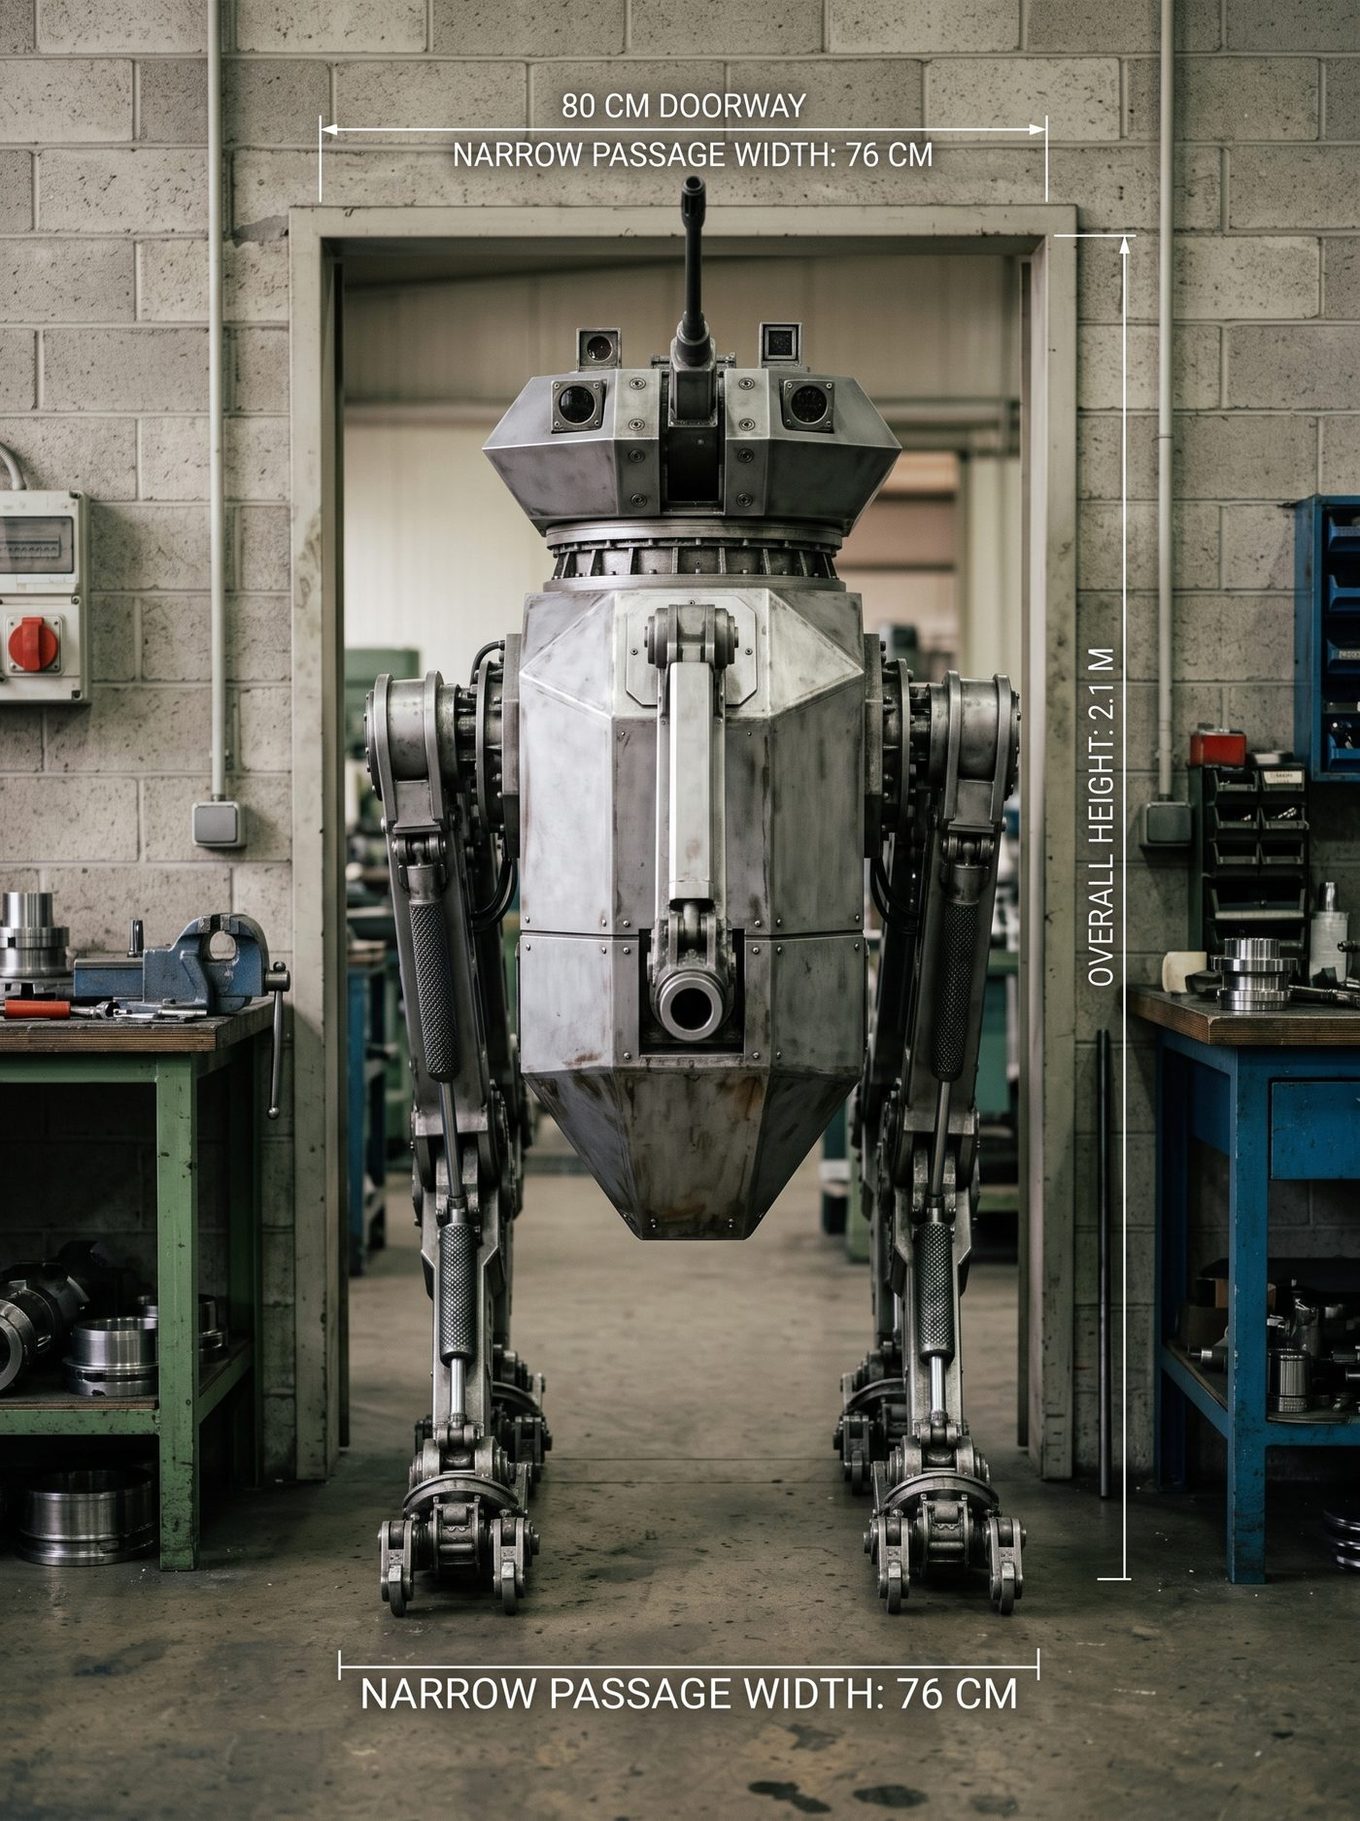
Проверка габарита. Ноги сведены, корпус проходит в проём. Цифры на кадре дорисованы моделью и ничего не значат, но узкий ход как отдельный режим движения здесь виден: опорный четырёхугольник схлопывается в полосу, боковая устойчивость теряется.
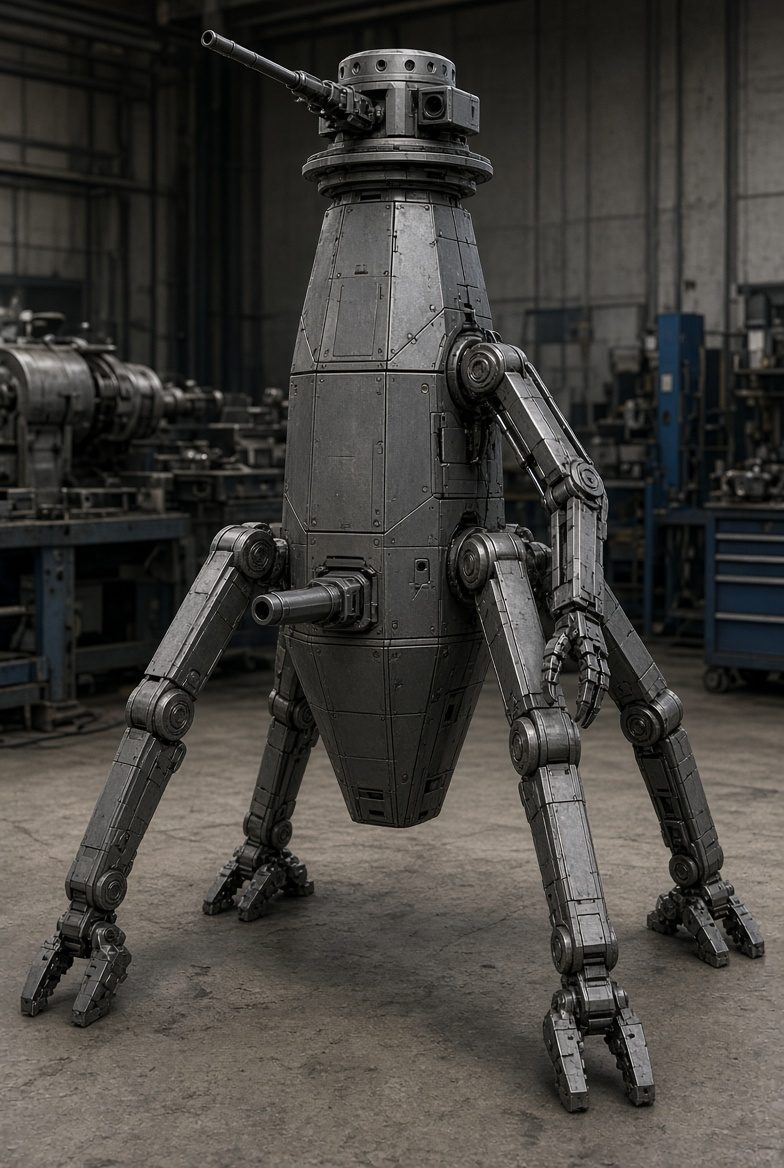
Схема целиком и ничем не замаскирована. Опорный многоугольник заметно шире корпуса.
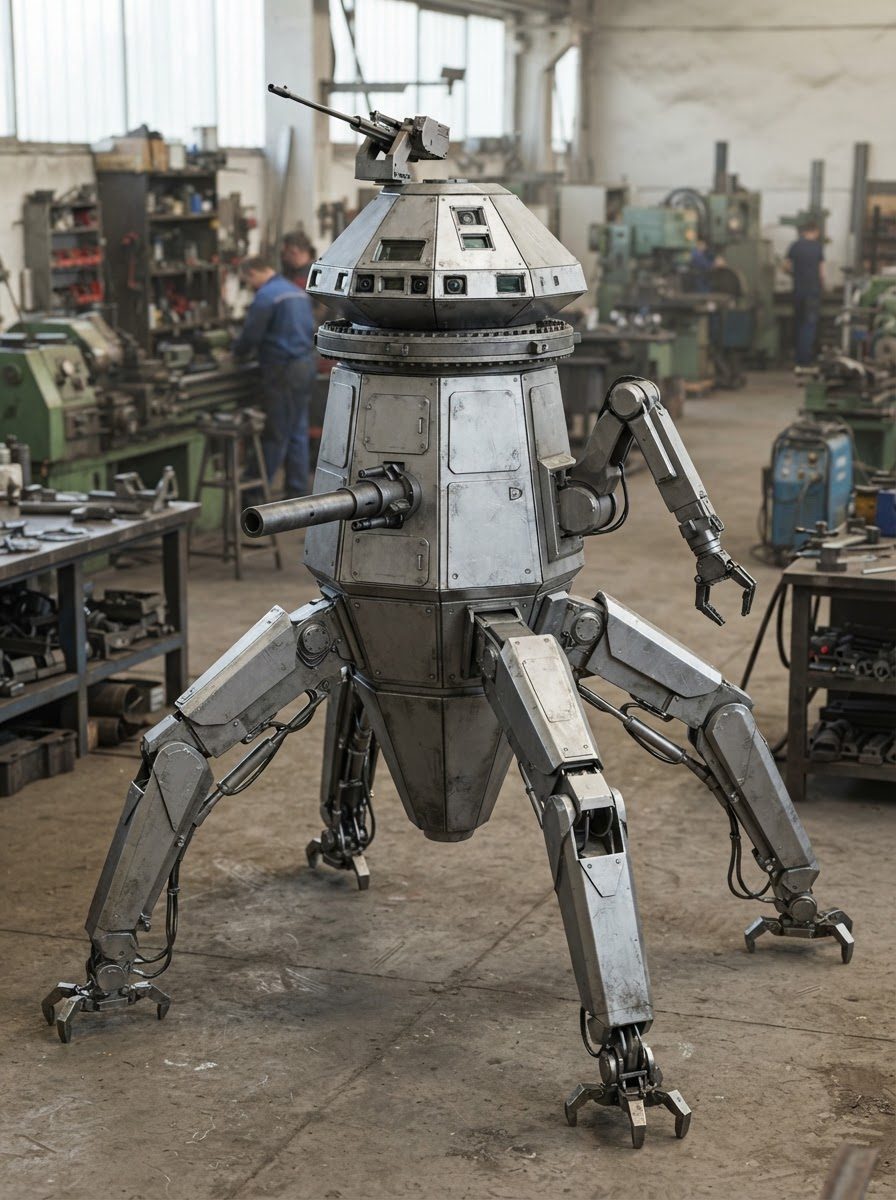
Все узлы одновременно: открытый зубчатый венец погона, пояс датчиков по окружности, лёгкий ствол на своей тумбе, тяжёлый внизу с дульным тормозом, манипулятор с противоположного борта.
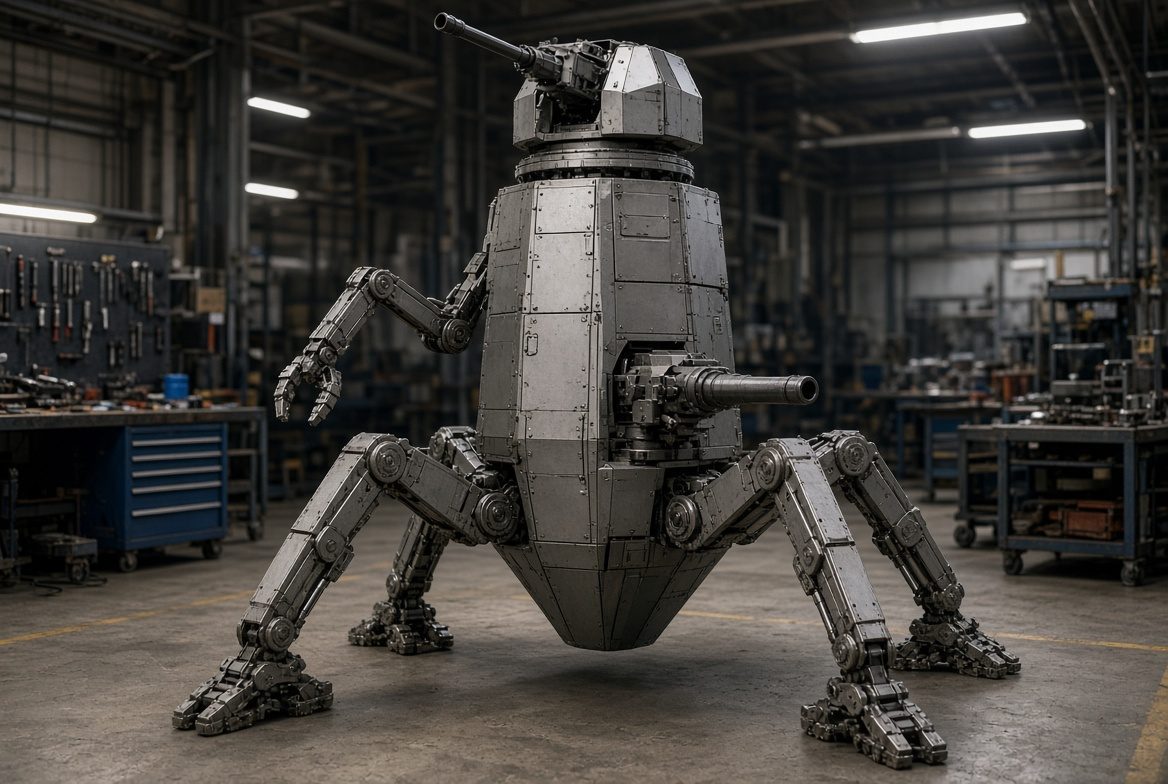
Единственный кадр за всю серию с поднятым верхним стволом. Юбка купола не мешает, верхняя полусфера открыта. Угол возвышения модели выбрасывали устойчивее всего остального — рисовали ствол в нейтральном положении независимо от инструкции.
Марсианская машина
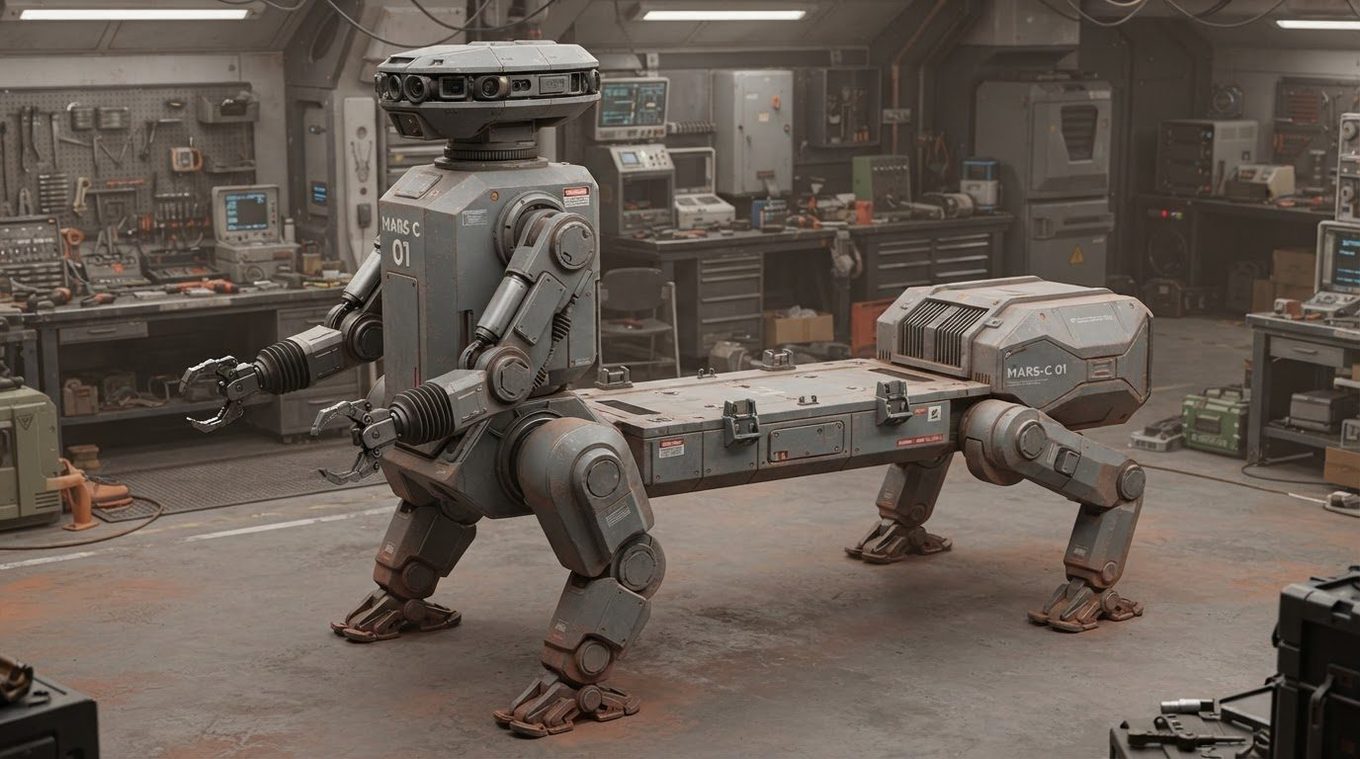
Шагающий кентавр. Плечевой пояс вперёд и вверх, гофрированные пыльники на шарнирах рук, палуба с проушинами, кормовой отсек с рёбрами теплосброса.
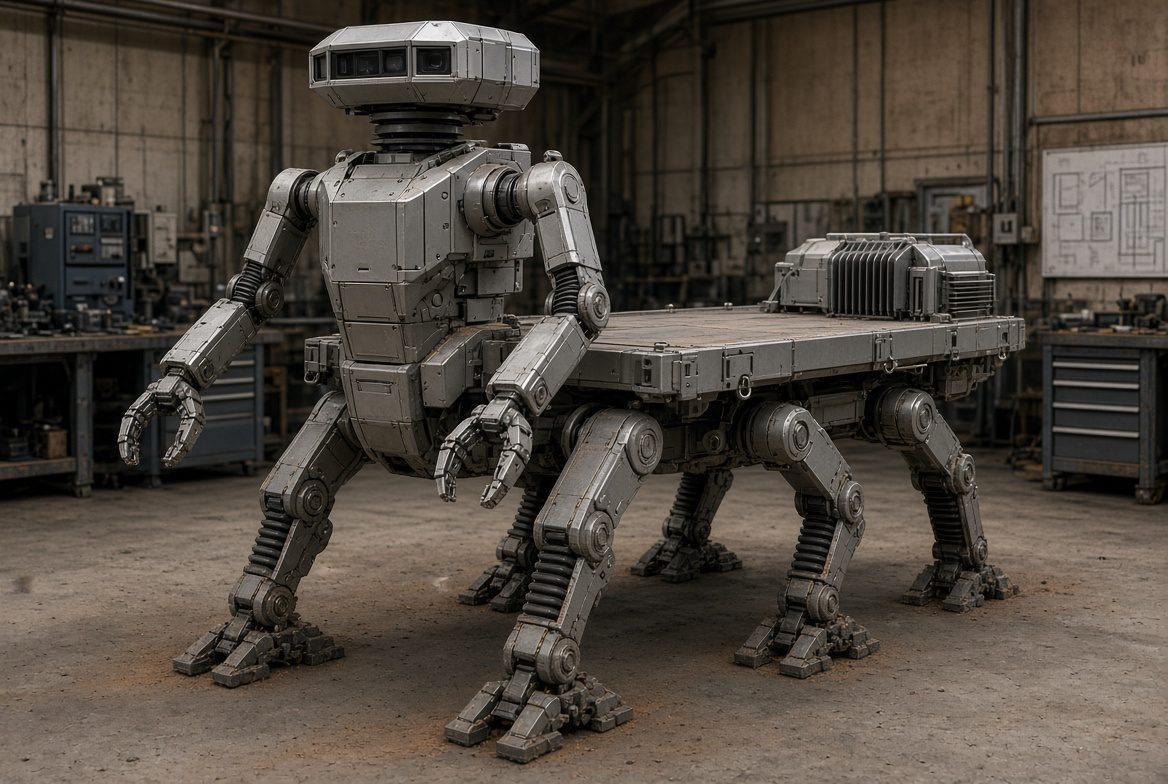
Та же схема крупнее. Видна компоновочная ошибка: палуба вынесена назад за заднюю пару ног, груз частично вне опорного контура, а задние ноги при этом тоньше передних.
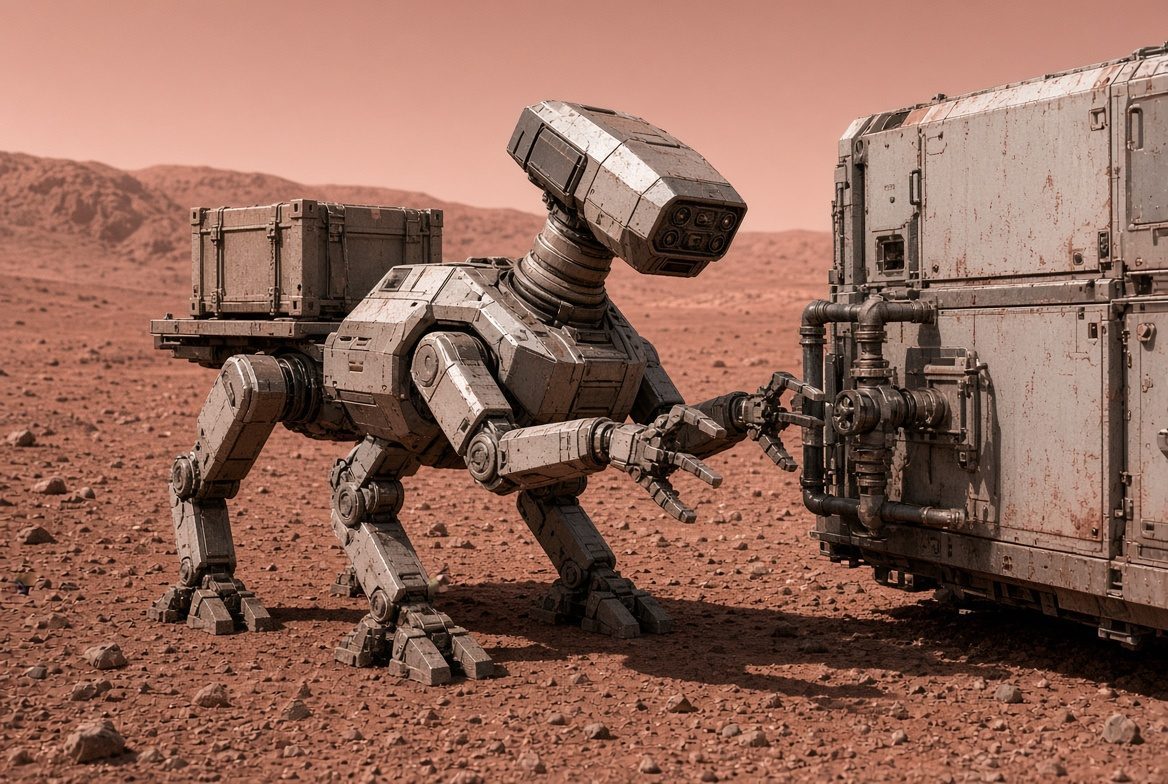
Работа со стыковочным узлом модуля. Шея работает по назначению — голова наклонена к рабочей зоне рук. Видно и другое: руки дотягиваются на пределе вылета, машина подалась вперёд всем корпусом.
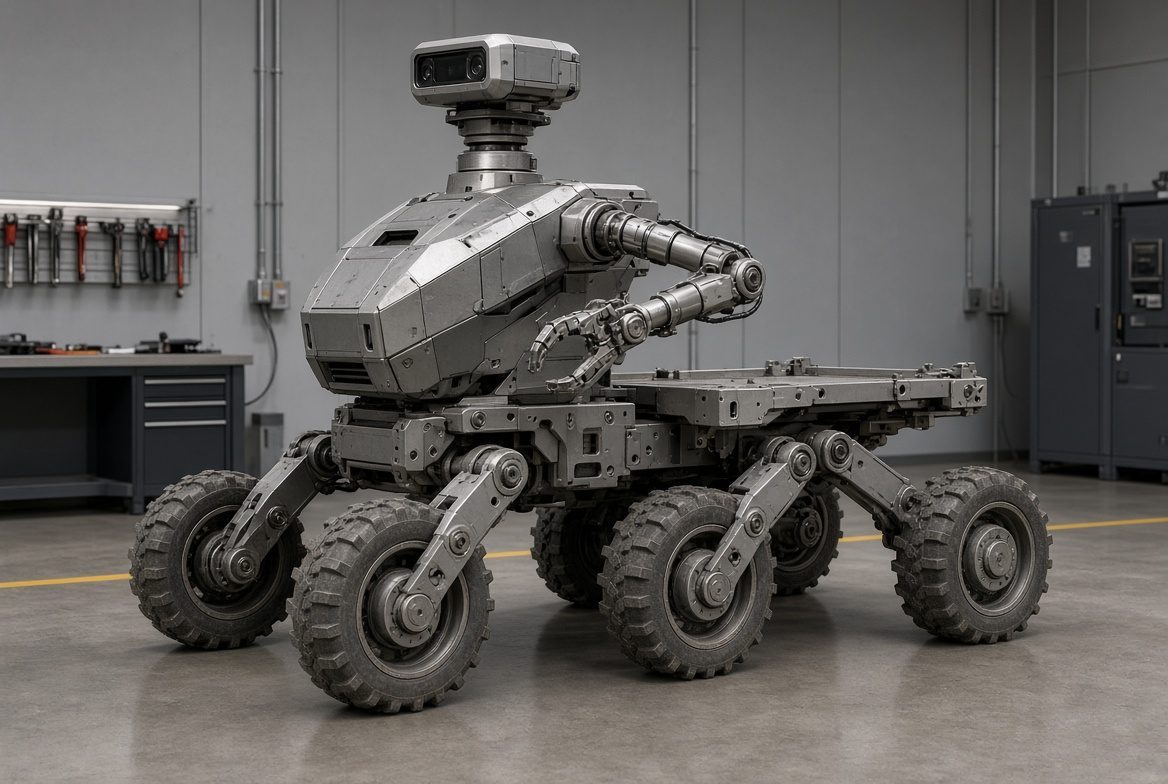
Тот же верх на шестиколёсном шасси с балансирами. Верх опознаётся мгновенно — идея сменного низа читается. Фланца разъёмного стыка на кадре нет, колёса мелковаты и без выраженного грунтозацепа.
Приложение В. Отрисовка, основываясь на тексте статьи.
Все изображения ниже — генерации нейросетей по тексту статьи. Ни один размер в них не выдержан, чертежами они не являются. Изображения интересны тем, что может сделать генеративная модель, если ей дать развернутый текст. И да, некоторые модели совсем не художники.
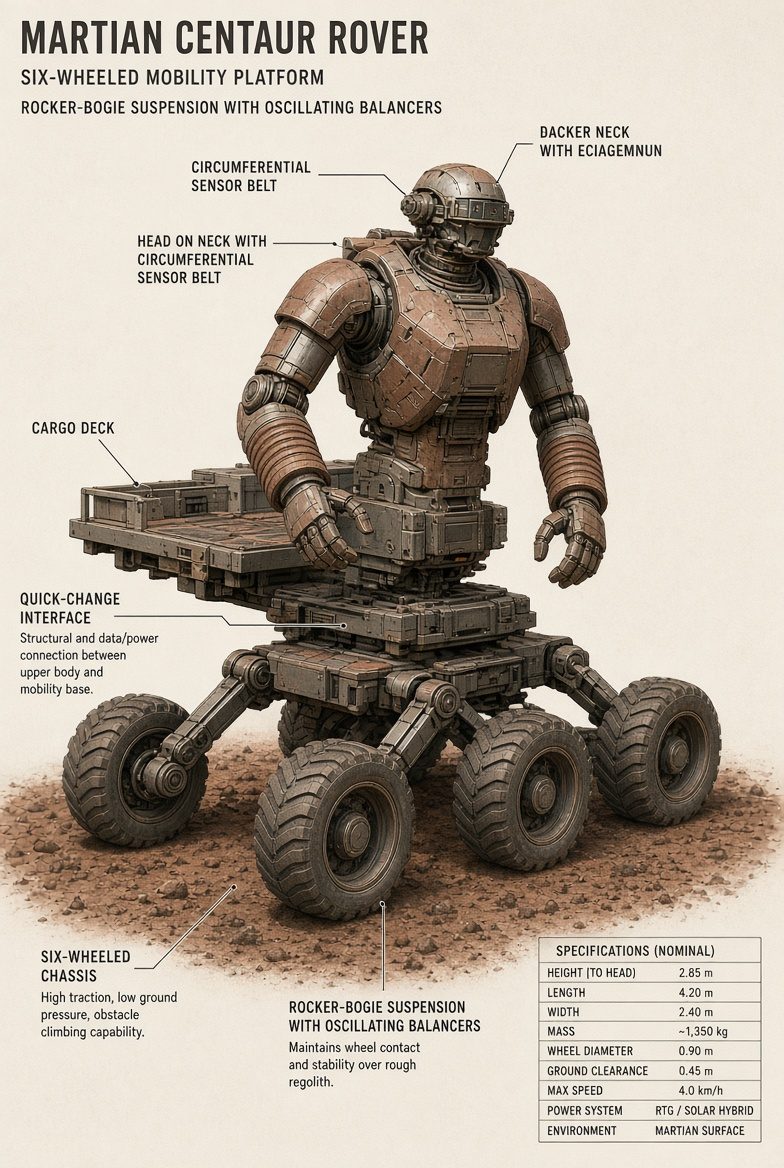
Grok-1
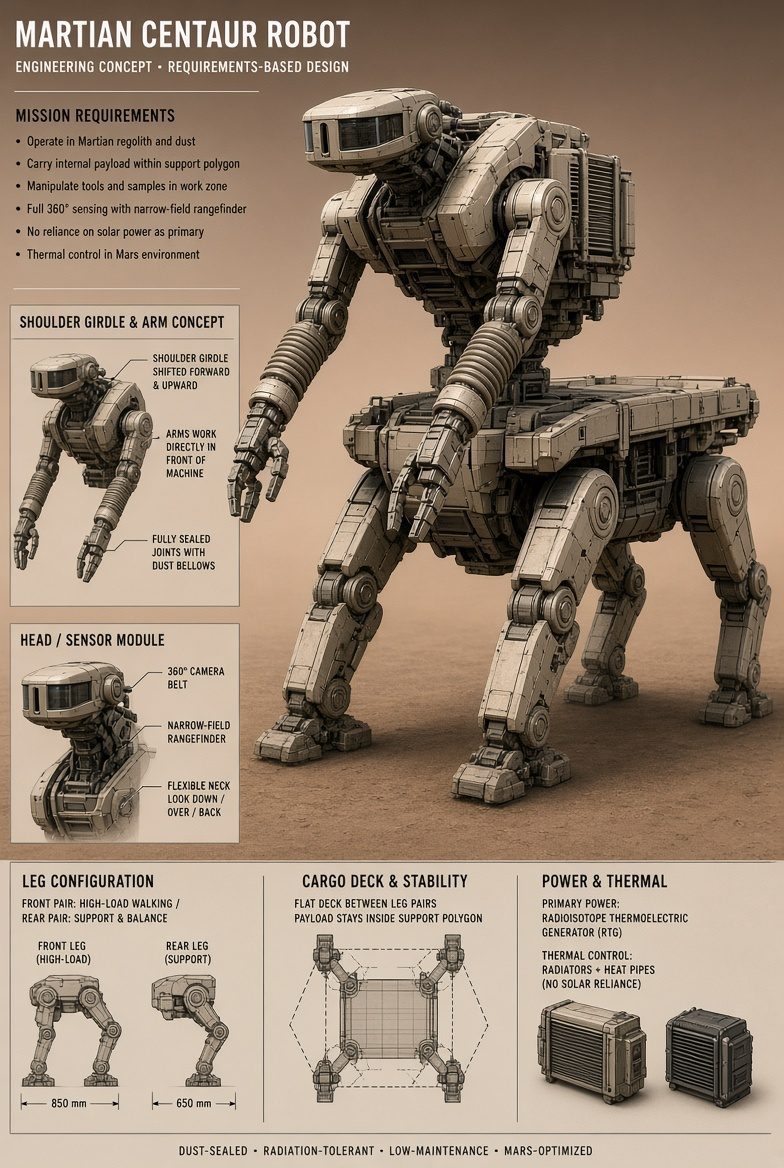
Grok-2
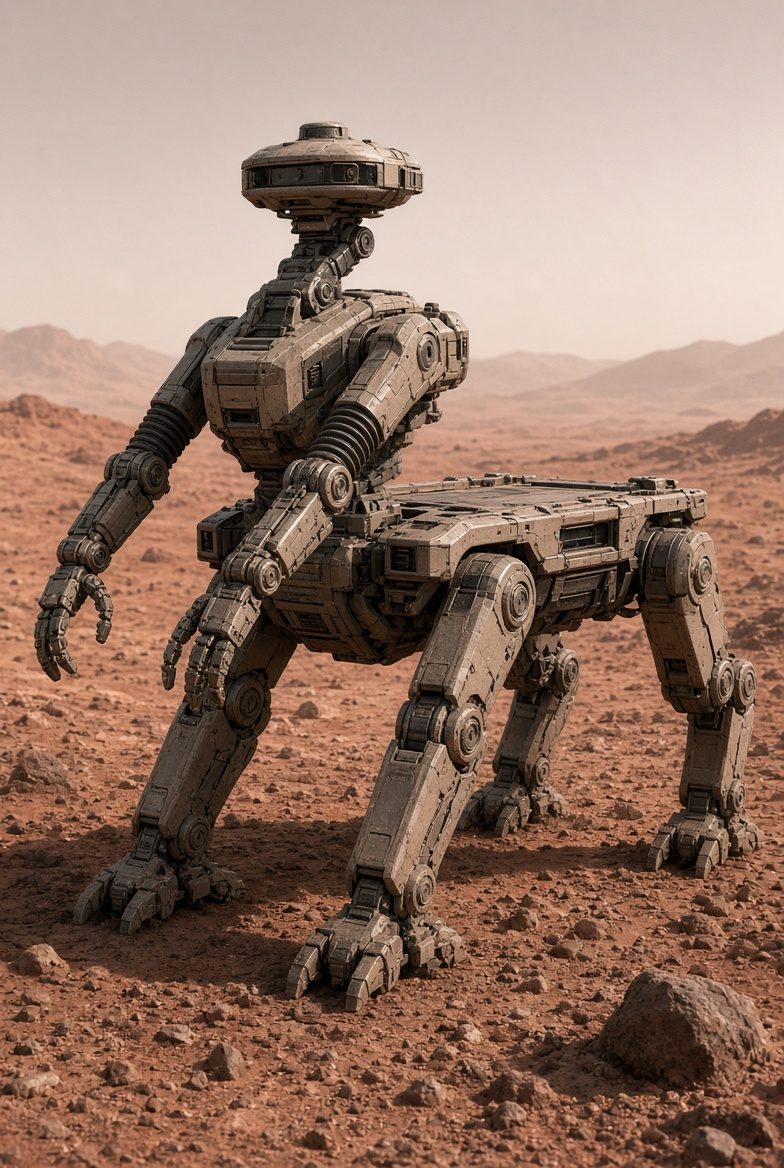
Grok-3
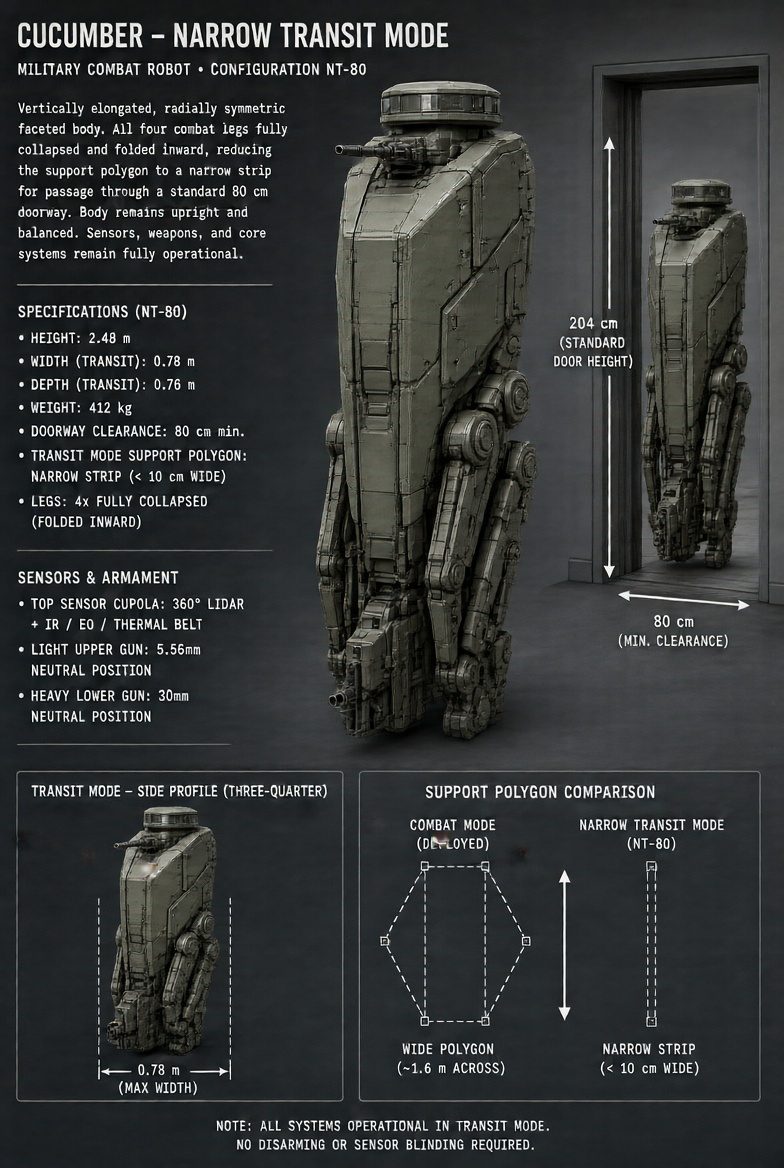
Grok-4
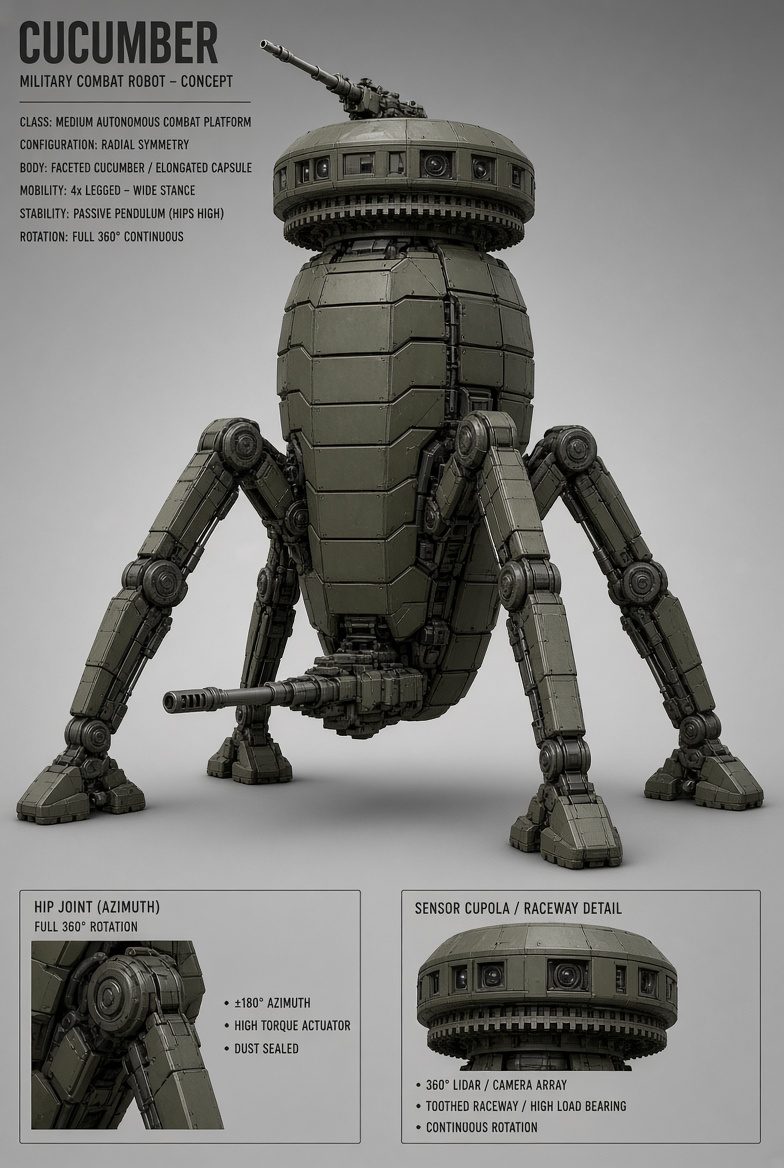
Grok-5
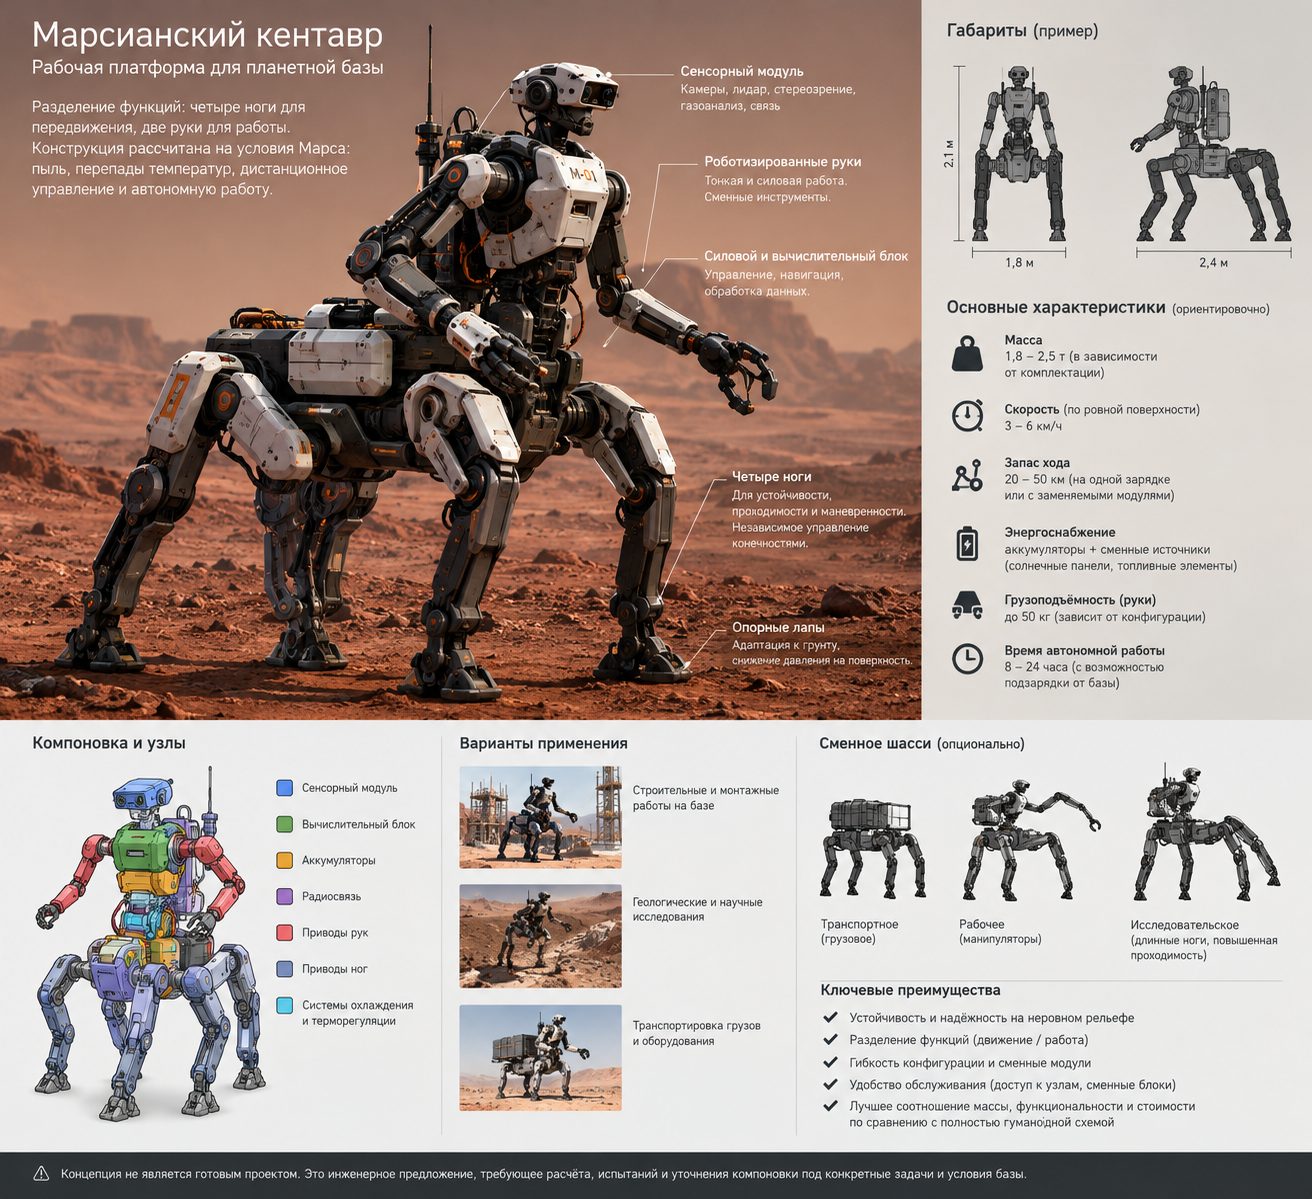
ChatGPT
ChatGPT отказался рисовать робота-«огурца».
DeepSeek-1
DeepSeek-2